# mBot2

# ¿Qué es mBot2?

Hay que entender mBot2 **como un chasis a CyberPi** es decir, el rotot es CyberPi y le añadimos sensores y actuadores que es mBot2

[![2024-07-16 14&#95;12&#95;24-mbot2-actividades - PDF-XChange Viewer.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-16-14-12-24-mbot2-actividades-pdf-xchange-viewer.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-16-14-12-24-mbot2-actividades-pdf-xchange-viewer.png)

{{@12107#bkmrk-manual-mbot2-https%3A%2F}}

##### <span style="color: rgb(22, 145, 121);">**MOTORES CODIFICADORES**</span>

Permite el control de la velocidad y de la posición pues están codificados (motores paso a paso o motores con un detector de posición) por lo tanto permite movimientos precisos y colocar mBot2 en lugares exactos.

Comparandolo con mBot1 su control se realizaba por más o menos potencia a los motores, lo que provocaba desviaciones indeseadas.

##### <span style="color: rgb(22, 145, 121);">**SENSOR ULTRASONICO**</span>

Más preciso que su anterior. y además tiene unos leds que permite más interacción

[![2024-07-16 14&#95;26&#95;54-mbot2-actividades - PDF-XChange Viewer.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-16-14-26-54-mbot2-actividades-pdf-xchange-viewer.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-16-14-26-54-mbot2-actividades-pdf-xchange-viewer.png)

{{@12107#bkmrk-manual-mbot2-https%3A%2F}}

##### <span style="color: rgb(22, 145, 121);">**SENSOR QUAD RGB**</span>

Es un sigue líeas más avanzado pues permite detectar cruces de 90ª pues tiene 4 sensores frente a los 2 que tenía mBot1

Además tiene un sensor de color lo que permite conocer en qué posición de la línea estamos.

[![2024-07-16 14&#95;29&#95;03-mbot2-actividades - PDF-XChange Viewer.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-16-14-29-03-mbot2-actividades-pdf-xchange-viewer.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-16-14-29-03-mbot2-actividades-pdf-xchange-viewer.png)  
{{@12107#bkmrk-manual-mbot2-https%3A%2F}}

Para que el sensor interprete los colores que pertenecen a la línea mirar el vídeo :

<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/R7WgkpD2tvY" width="560"></iframe>

# Cómo usar mBot2 en mBlock

Podemos instalar diréctamente mBot2, lo interpreta como un chasis de Cyberpi

1. Vamos a extensión luego vamos a buscarlo en **extensión**
2. Buscamos mBot2 descargar
3. Añadir

[![2025-04-07 14&#95;02&#95;01-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2025-04/scaled-1680-/2025-04-07-14-02-01-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2025-04/2025-04-07-14-02-01-mblock-v5-4-3.png)

Se instarán estos conjuntos de instrucciones :

[![2024-07-16 14&#95;20&#95;35-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/SoL2024-07-16-14-20-35-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/SoL2024-07-16-14-20-35-mblock-v5-4-3.png)

# Mis primeros pasos

##### <span style="color: rgb(22, 145, 121);">**Programa de bienvenida**</span>

<p class="callout success">El contenido a partir de aquí es de esta página es de {{@12107#bkmrk-pere-manel-verdugo-z}}</p>

Vamos a realizar este programa, primero una pantalla de bienvenida:

[![2024-07-17 10&#95;13&#95;25-Capitulo 1 (mBot Demostración de movimiento).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-13-25-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-13-25-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)  
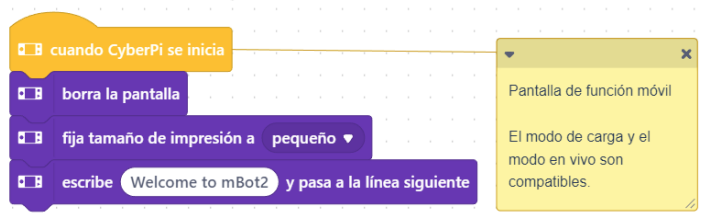
{{@12107#bkmrk-pere-manel-verdugo-z}}

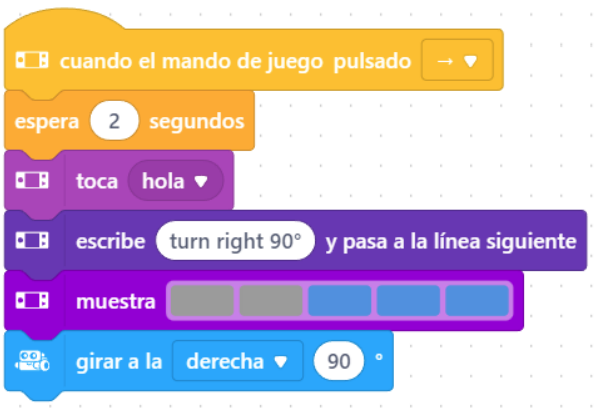
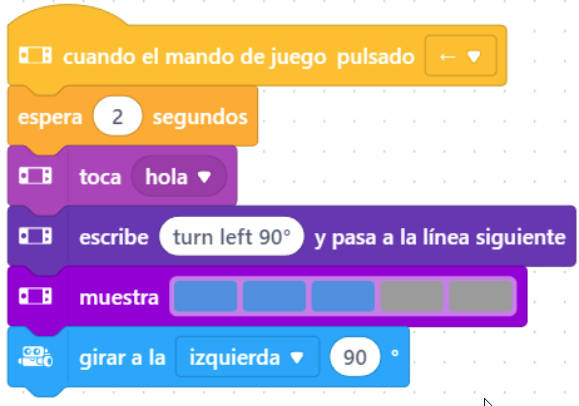
Luego interactuamos con el joystick y el movimiento:

[![2024-07-17 10&#95;14&#95;34-Capitulo 1 (mBot Demostración de movimiento).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-14-34-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-14-34-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)  
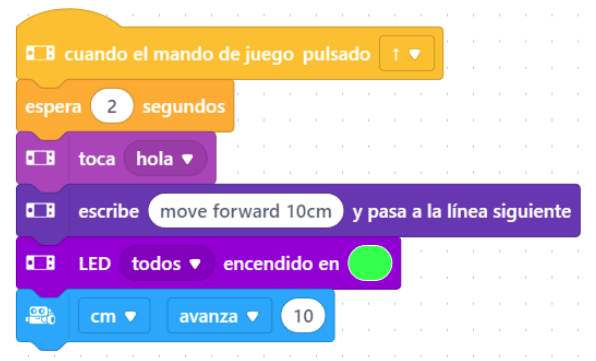
{{@12107#bkmrk-pere-manel-verdugo-z}}

[![2024-07-17 10&#95;15&#95;18-Capitulo 1 (mBot Demostración de movimiento).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-15-18-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-15-18-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)  
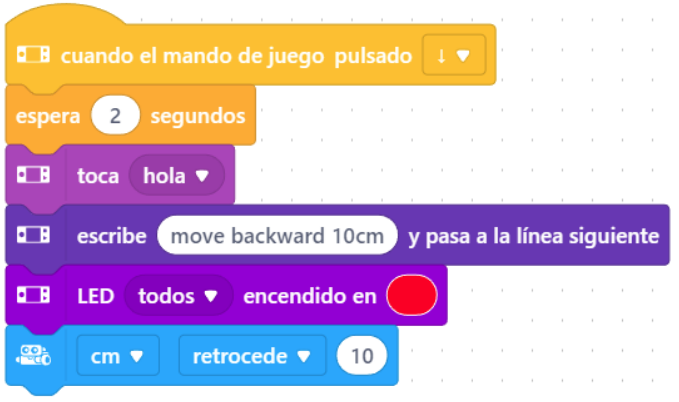
{{@12107#bkmrk-pere-manel-verdugo-z}}  
[![2024-07-17 10&#95;15&#95;45-Capitulo 1 (mBot Demostración de movimiento).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-15-45-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-15-45-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}  
[![2024-07-17 10&#95;16&#95;04-Capitulo 1 (mBot Demostración de movimiento).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-16-04-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-16-04-capitulo-1-mbot-demostracion-de-movimiento-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

Cargamos estos programas **EN MODO CARGA**

##### <span style="color: rgb(22, 145, 121);">**RESULTADO**</span>

<span style="color: rgb(22, 145, 121);">**<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/LwjqWchbUl0" width="560"></iframe>** </span>

<p class="callout success"><span style="color: rgb(0, 0, 0);">El contenido de esta página es de {{@12107#bkmrk-pere-manel-verdugo-z}}</span></p>

# Evitar obstáculos I

##### <span style="color: rgb(22, 145, 121);">**Mi primer "Evita obstáculos"**</span>

Sugerimos un programa sencillo

[https://planet.mblock.cc/project/7548708](https://planet.mblock.cc/project/7548708)

[![2025-04-07 11&#95;53&#95;00-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2025-04/scaled-1680-/2025-04-07-11-53-00-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2025-04/2025-04-07-11-53-00-mblock-v5-4-3.png)
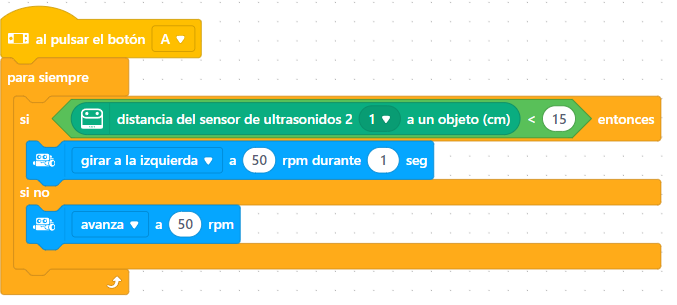
Como puedes ver, cuando hay un obstáculo a menos de 15cm (puedes modificar este número) retrocede un poco, gira y así evita el obstáculo. Si no hay objeto, pues avanza

<iframe allow="accelerometer; autoplay; clipboard-write; encrypted-media; gyroscope; picture-in-picture; web-share" allowfullscreen="allowfullscreen" frameborder="0" height="815" src="https://www.youtube.com/embed/r7fsP2kA9xY" title="evita obstáculo mBot2" width="458"></iframe>

##### <span style="color: rgb(22, 145, 121);">**El Evita obstáculos de programas de ejemplo**</span>

<p class="callout warning">Acuérdate que para manejar el sensor de distancia, hay que instalar la extensión correspondiente. Ver [https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock](https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock)</p>

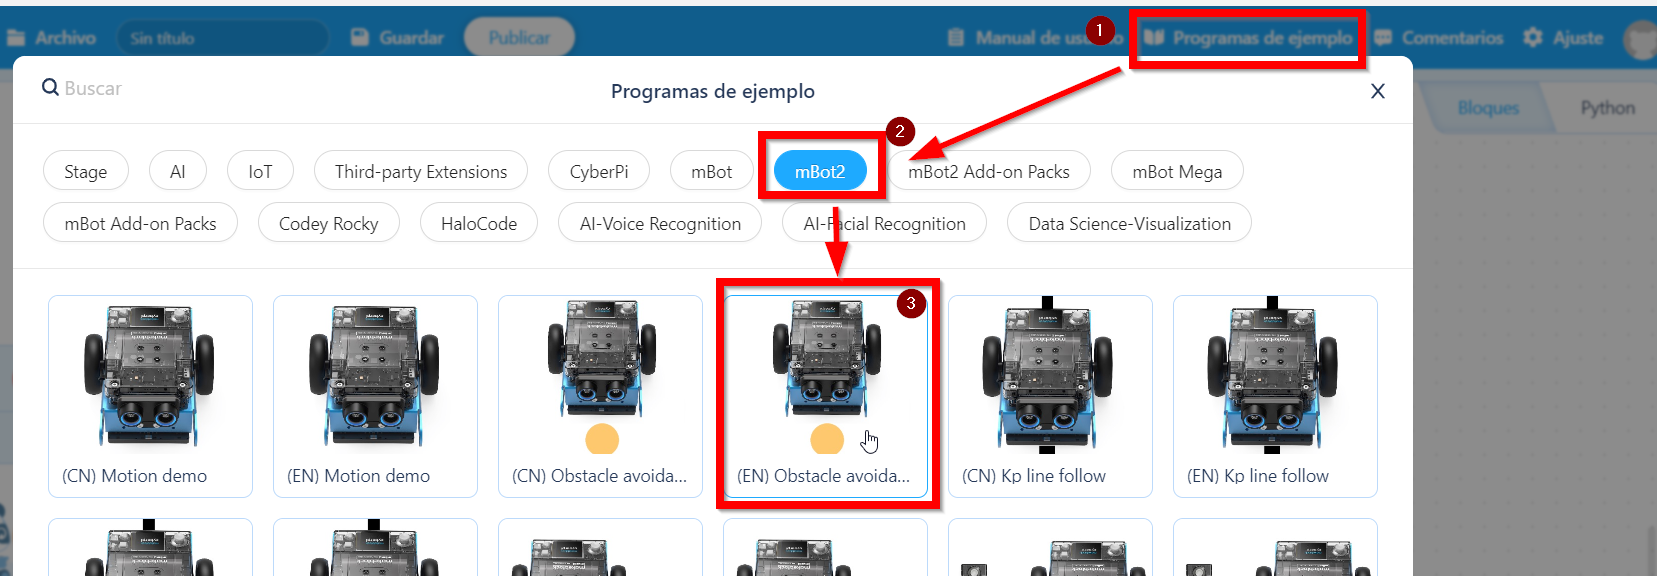
El script que proponemos es el que se encuentra en "Programas de ejemplo ":

[![2025-04-01 20&#95;45&#95;43-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2025-04/scaled-1680-/2025-04-01-20-45-43-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2025-04/2025-04-01-20-45-43-mblock-v5-4-3.png)
<p class="callout success">El contenido a partir de aquí es de {{@12107#bkmrk-pere-manel-verdugo-z}}</p>

[![2024-07-17 10&#95;24&#95;10-Capitulo 2 Evitar obstaculos con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-24-10-capitulo-2-evitar-obstaculos-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-24-10-capitulo-2-evitar-obstaculos-con-mbot2-pdf.png)  
[{{@12107#bkmrk-pere-manel-verdugo-z}}](https://www.youtube.com/watch?v=Nx1mIV6vddk)

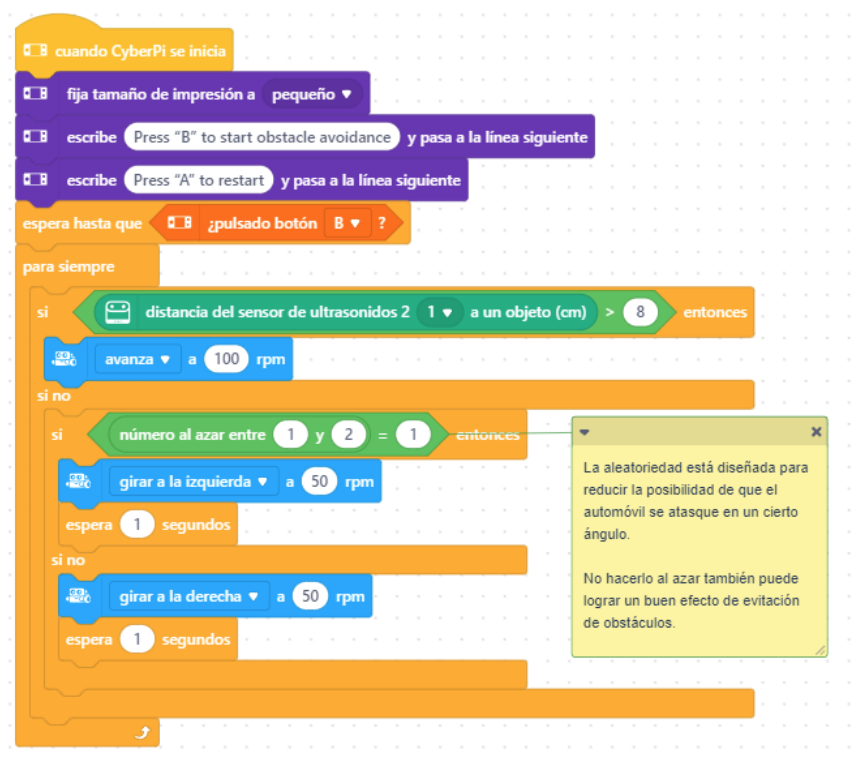
La distancia de 8cm es arbitraria y también la elección de hacerlo al azar o no.

Podemos añadir

[![2024-07-17 10&#95;26&#95;31-Capitulo 2 Evitar obstaculos con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-26-31-capitulo-2-evitar-obstaculos-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-26-31-capitulo-2-evitar-obstaculos-con-mbot2-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

##### <span style="color: rgb(22, 145, 121);">**RESULTADO**</span>

<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/4bVuxd22kIc" width="560"></iframe>

<p class="callout success">El contenido de esta página es de {{@12107#bkmrk-pere-manel-verdugo-z}}</p>

# Evitar obstáculos II

<p class="callout success">El contenido de esta página es de{{@12107#bkmrk-pere-manel-verdugo-z}}</p>

<p class="callout warning">Acuérdate que para manejar el sensor de distancia, hay que instalar la extensión correspondiente. Ver [https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock](https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock)</p>

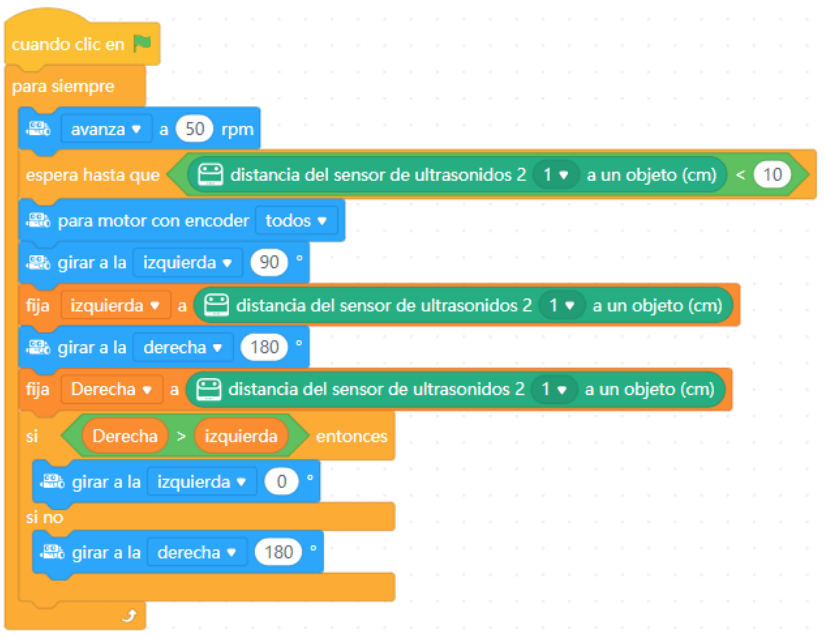
<p class="callout info">Ahora, en vez de elegir al azar como Evitar obstáculos I qué dirección a girar, en este caso vamos a realizar un proyecto en el cual nuestro mBot2 tiene que detectar un objeto cuando esté a menos de 10 cm. En este momento se tiene que para y comprobar la distancia que hay a su derecha y la distancia que hay a su izquierda, siempre tendrá que ir por la dirección donde el obstáculo está más lejos.   
[![2024-07-17 10&#95;47&#95;52-Detectar obstáculos y girar donde la distancia a un objeto sea mayor.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-47-52-detectar-obstaculos-y-girar-donde-la-distancia-a-un-objeto-sea-mayor-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-47-52-detectar-obstaculos-y-girar-donde-la-distancia-a-un-objeto-sea-mayor-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}  
</p>

[![2024-07-17 10&#95;48&#95;48-Detectar obstáculos y girar donde la distancia a un objeto sea mayor.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-48-48-detectar-obstaculos-y-girar-donde-la-distancia-a-un-objeto-sea-mayor-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-48-48-detectar-obstaculos-y-girar-donde-la-distancia-a-un-objeto-sea-mayor-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

##### <span style="color: rgb(22, 145, 121);">**RESULTADO**</span>

<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/m4GC_5WbdXM" width="560"></iframe>

# Jugando con la luz

##### <span style="color: rgb(22, 145, 121);">**mBot2 se quiere ir de marcha nocturna**</span>

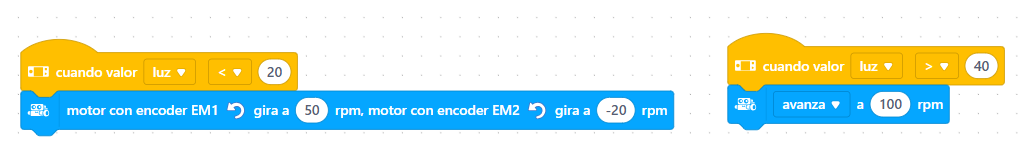
Podemos hacer que el mBot2 se vaya de marcha nocturna

<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/p9543Fjx4sM" width="560"></iframe>

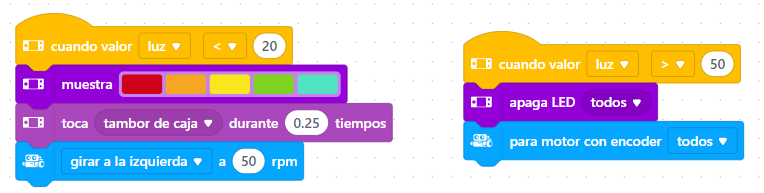
Un programa muy muy sencillo es este **hay que jugar con los valores de 20 y 50 según las condiciones de tu aula**

[![2025-04-07 12&#95;01&#95;56-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2025-04/scaled-1680-/2025-04-07-12-01-56-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2025-04/2025-04-07-12-01-56-mblock-v5-4-3.png)

<iframe allow="accelerometer; autoplay; clipboard-write; encrypted-media; gyroscope; picture-in-picture; web-share" allowfullscreen="allowfullscreen" frameborder="0" height="815" src="https://www.youtube.com/embed/M3gOvOOQ-NA" title="mBot2 se quiere ir de marcha nocturna" width="458"></iframe>

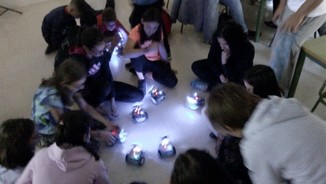
Es muy espectacular hacerlo con los alumnos, se deja el aula a oscuras, se encienden todas las luces y todo baila !

[![](https://libros.catedu.es/uploads/images/gallery/2022-02/embedded-image-jxuku5zj.jpeg)](https://www.pscp.tv/w/1YqJDLrpOPOJV)

<p class="callout success">No te quedes con sólo girar, hazle piruetas, juegos de luces etc... </p>

##### <span style="color: rgb(22, 145, 121);">**Robot polilla**</span>

Podemos hacer este sencillo programa que avanza si hay luz, o va dando vueltas (lo busca) si no hay

[![2026-10-22 20&#95;14&#95;05-Greenshot.png](https://libros.catedu.es/uploads/images/gallery/2026-10/scaled-1680-/2026-10-22-20-14-05-greenshot.png)](https://libros.catedu.es/uploads/images/gallery/2026-10/2026-10-22-20-14-05-greenshot.png)

<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/8rucCGgt1gs" width="560"></iframe>

<p class="callout success">Puedes alterar el programa de tal manera que si no hay luz, que haga giros más largos, retroceda...</p>

# Sigue líneas I

##### <span style="color: rgb(22, 145, 121);">**Mi primer siguelíneas**</span>

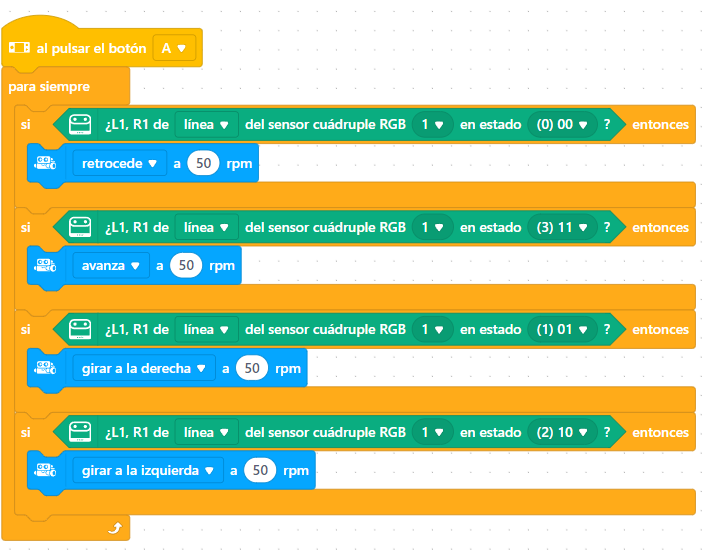
El sigue líneas más sencillo es este, recomendamos empezar por aquí

[![2025-04-07 11&#95;36&#95;55-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2025-04/scaled-1680-/2025-04-07-11-36-55-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2025-04/2025-04-07-11-36-55-mblock-v5-4-3.png)

- Si detecto 00 es decir "he perdido la línea" entonces ves hacia atrás para recuperarla
- Si detecto 11 es que estoy "en la línea" pues "pa'lante"
- Si detecto 01 es que la línea la tengo a mi derecha (0 en la izquierda 1 en la derecha) por lo tanto gira a la derecha para volver al redil
- lo mismo pero a la izquierda

Como se puede ver, hace movimientos hacia atrás sobre todo en las curvas cerradas pero **¡¡no se escapa!!**

<iframe allow="accelerometer; autoplay; clipboard-write; encrypted-media; gyroscope; picture-in-picture; web-share" allowfullscreen="allowfullscreen" frameborder="0" height="695" src="https://www.youtube.com/embed/6itHWcvZnUs" title="Sigue líneas con mBot2" width="1236"></iframe>

##### <span style="color: rgb(22, 145, 121);">**El sígue líneas de "Programas de ejemplo"**</span>

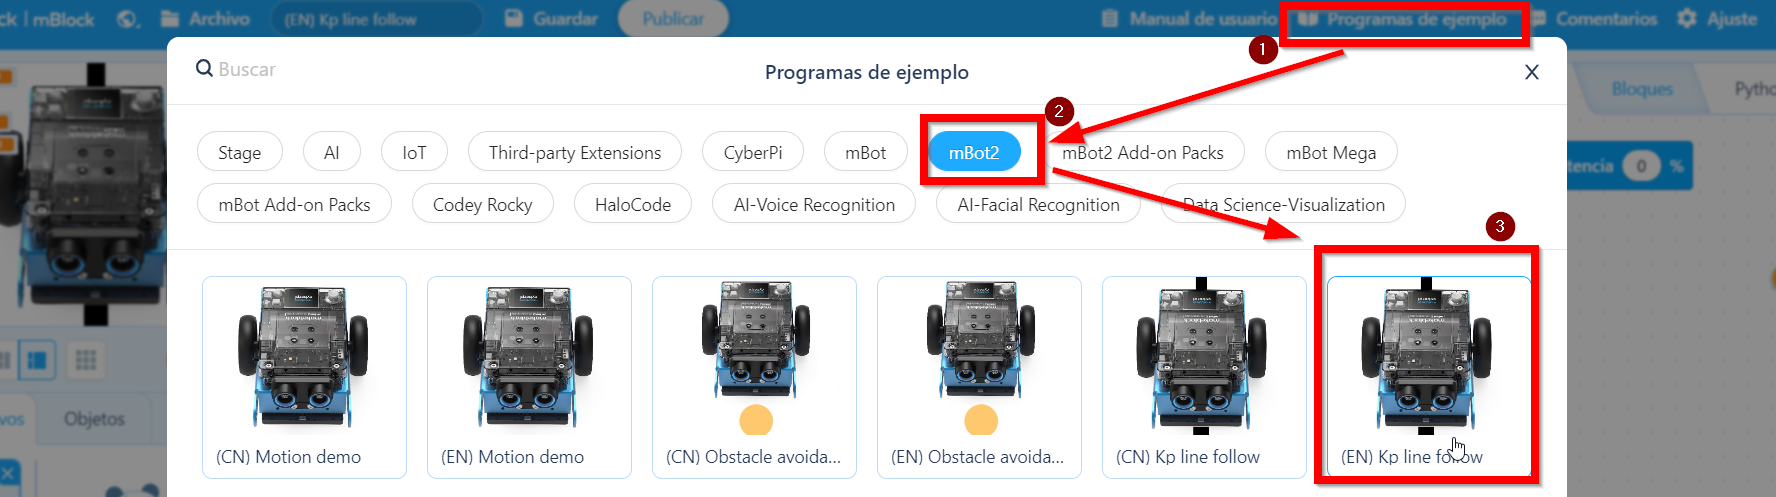
<p class="callout warning">Acuérdate que para manejar el sensor de distancia, hay que instalar la extensión correspondiente. Ver [https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock](https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock)</p>

El programa lo puedes encontrar en los "Programas de ejemplo":

[![2025-04-01 20&#95;48&#95;42-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2025-04/scaled-1680-/2025-04-01-20-48-42-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2025-04/2025-04-01-20-48-42-mblock-v5-4-3.png)

<p class="callout success">El contenido a partir de aquí es esta página es de {{@12107#bkmrk-pere-manel-verdugo-z}}</p>

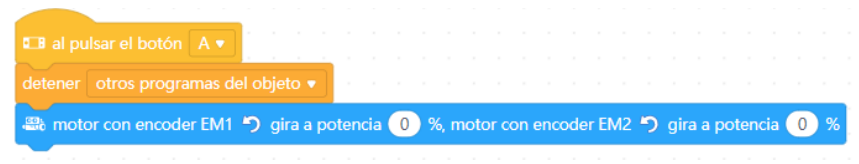
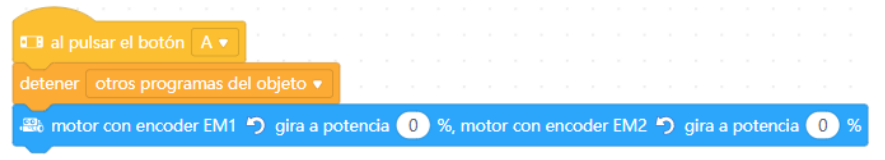
El primer script es para parar el robot con el botón A

[![2024-07-17 10&#95;31&#95;08-Seguir línea con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-31-08-seguir-linea-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-31-08-seguir-linea-con-mbot2-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

[![2024-07-17 10&#95;33&#95;00-Seguir línea con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-33-00-seguir-linea-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-33-00-seguir-linea-con-mbot2-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

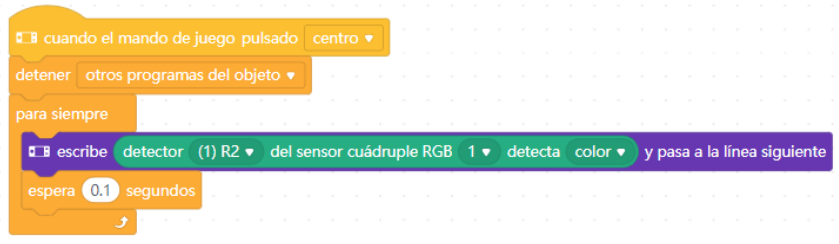
(optativo) Esta función para que nos muestre el color de la línea

[![2024-07-17 10&#95;34&#95;55-Seguir línea con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-34-55-seguir-linea-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-34-55-seguir-linea-con-mbot2-pdf.png)

##### <span style="color: rgb(22, 145, 121);">**RESULTADO**</span>

<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/hhTppcf9iPA" width="560"></iframe>

# Sigue líneas II

<p class="callout success">El contenido de esta página es de {{@12107#bkmrk-pere-manel-verdugo-z}}</p>

<p class="callout warning">Acuérdate que para manejar el sensor de distancia, hay que instalar la extensión correspondiente. Ver [https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock](https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock)</p>

<p class="callout info">En este programa sigue líneas avanzado vamos a incorporar que nos vaya diciendo los colores que va detectando</p>

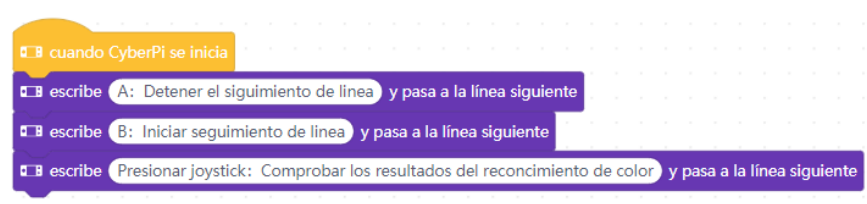
El script que proponemos es el siguiente :

[![2024-07-17 10&#95;38&#95;44-Seguir la línea de color con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-38-44-seguir-la-linea-de-color-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-38-44-seguir-la-linea-de-color-con-mbot2-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

[![2024-07-17 10&#95;39&#95;05-Seguir la línea de color con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-39-05-seguir-la-linea-de-color-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-39-05-seguir-la-linea-de-color-con-mbot2-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

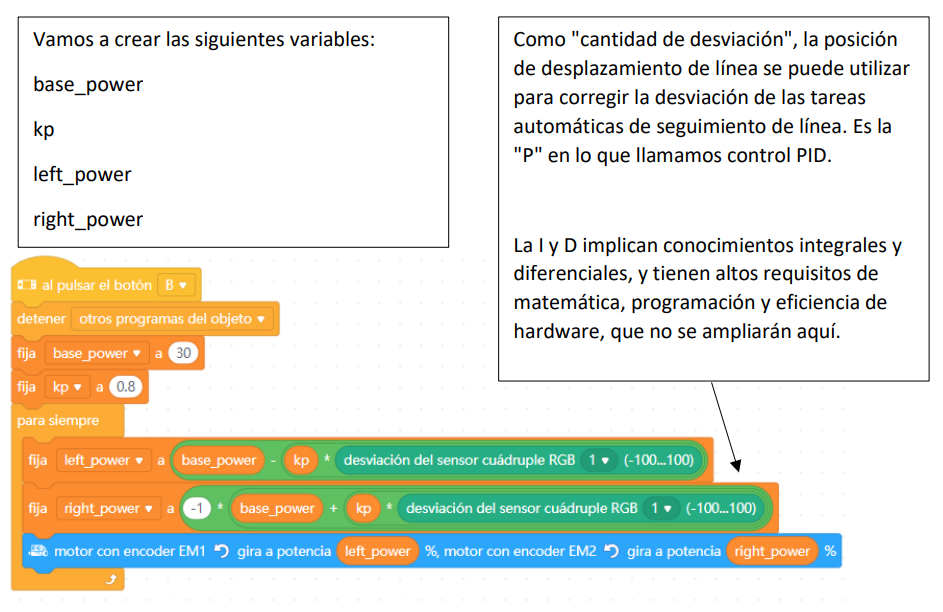
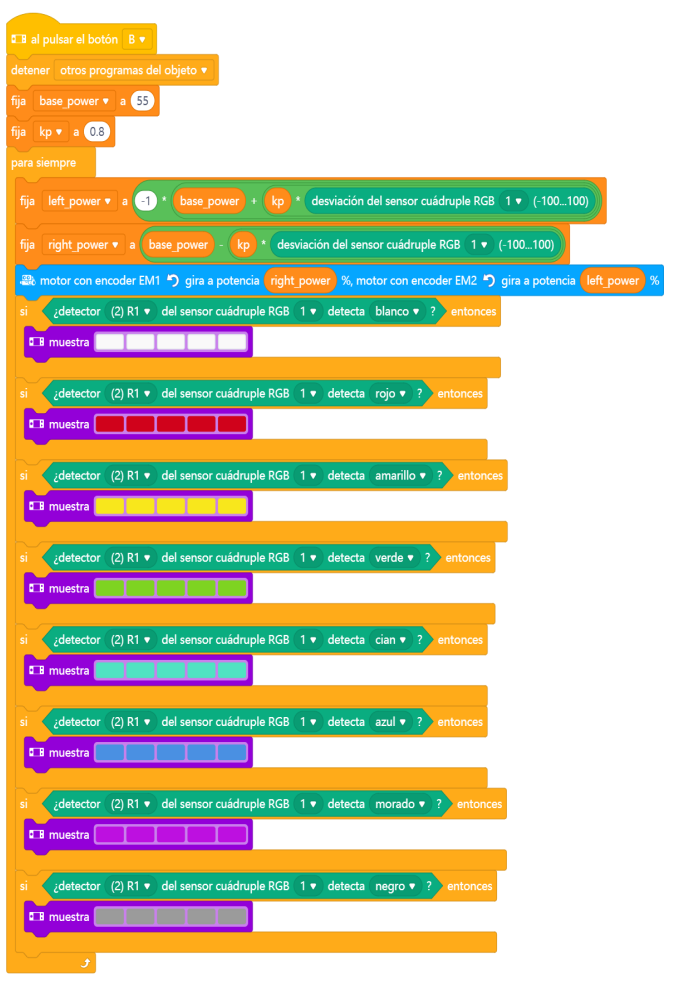
Y el algoritmo principal

- Cuando se presiona el botón B 
    - Detener otros programas del objeto.
    - A la variable base\_power le asignamos el valor 55
    - A la variable kp le asignamos el valor 0.8
    - Para siempre (Bucle infinito) 
        - A la variable left\_power le asignamos el valor -1 \* ( base\_power + (kp \* desviación del sensor cuádruple RGB)
        - A la variable right\_power le asignamos el valor(base\_power – (kp \* desviación del sensor cuádruple RGB)
        - moto EM1 gira a potencia right\_power %, motor EM2 gira potencia left\_power %
        - sí detector R1 del sensor cuádruple RGB detecta blanco entonces 
            - muestra 5 leds color blanco
        - sí detector R1 del sensor cuádruple RGB detecta rojo entonces 
            - muestra 5 leds color rojo
        - sí detector R1 del sensor cuádruple RGB detecta amarillo entonces 
            - muestra 5 leds color amarillo
        - sí detector R1 del sensor cuádruple RGB detecta verde entonces 
            - muestra 5 leds color verde
        - sí detector R1 del sensor cuádruple RGB detecta cian entonces 
            - muestra 5 leds color cian
        - sí detector R1 del sensor cuádruple RGB detecta azul entonces 
            - muestra 5 leds color azul
        - sí detector R1 del sensor cuádruple RGB detecta morado entonces 
            - muestra 5 leds color morado
        - sí detector R1 del sensor cuádruple RGB detecta negro entonces 
            - muestra 5 leds color negro

[![2024-07-17 10&#95;39&#95;48-Seguir la línea de color con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-39-48-seguir-la-linea-de-color-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-39-48-seguir-la-linea-de-color-con-mbot2-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

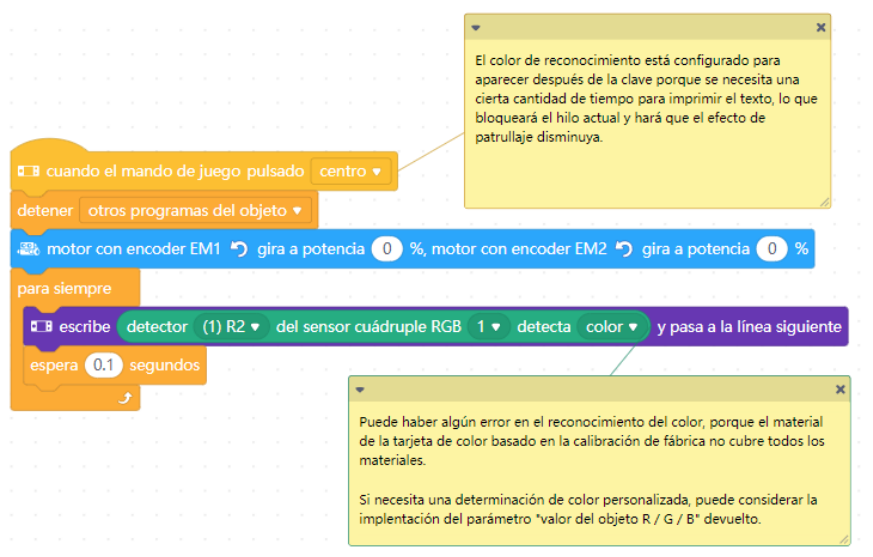
Y además (optativo) igual que el sigue líneas I :

[![2024-07-17 10&#95;43&#95;45-Seguir la línea de color con mBot2.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-43-45-seguir-la-linea-de-color-con-mbot2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-43-45-seguir-la-linea-de-color-con-mbot2-pdf.png)  
{{@12107#bkmrk-pere-manel-verdugo-z}}

##### <span style="color: rgb(22, 145, 121);">**RESULTADO**</span>

<iframe allowfullscreen="allowfullscreen" height="314" src="https://www.youtube.com/embed/Nx1mIV6vddk" width="560"></iframe>

# Control remoto

#### <span style="color: rgb(22, 145, 121);">**MANDO A DISTANCIA: EL TECLADO (cutre, pues estas atado por cable)**</span>

Vamos a realizar **EN VIVO** este programa

[![2025-04-07 13&#95;53&#95;09-mBlock v5.4.3.png](https://libros.catedu.es/uploads/images/gallery/2025-04/scaled-1680-/2025-04-07-13-53-09-mblock-v5-4-3.png)](https://libros.catedu.es/uploads/images/gallery/2025-04/2025-04-07-13-53-09-mblock-v5-4-3.png)
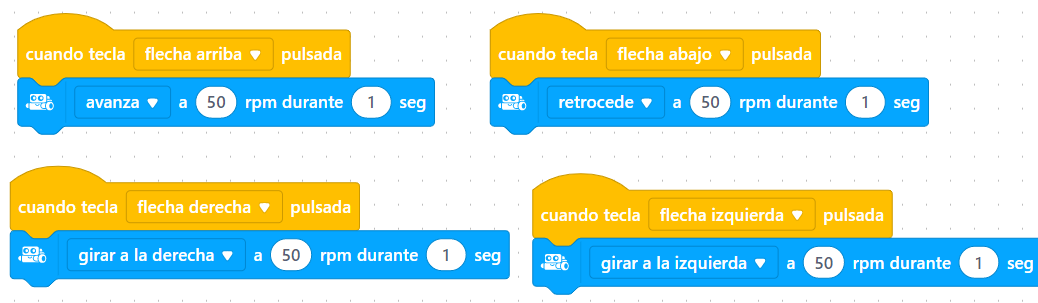
Como puedes ver es puedes controlar el robot pero esta "atado" al ordenador, esa es la desventaja de programar EN VIVO

#### <span style="color: rgb(22, 145, 121);">**MANDO A DISTANCIA OTRO MBOT (mola)**</span>

Vamos a controlar un mBot2 con otro mBot2 (realmente el que hace de mando a distancia con el Cyberpi sólo ya funciona) **MODO CARGA**

##### <span style="color: rgb(22, 145, 121);">**Solución**</span>

EN LOS DOS PONEMOS EL SIGUIENTE PROGRAMA :

[![2026-10-22 15&#95;32&#95;21-WhatsApp.png](https://libros.catedu.es/uploads/images/gallery/2026-10/scaled-1680-/2026-10-22-15-32-21-whatsapp.png)](https://libros.catedu.es/uploads/images/gallery/2026-10/2026-10-22-15-32-21-whatsapp.png)
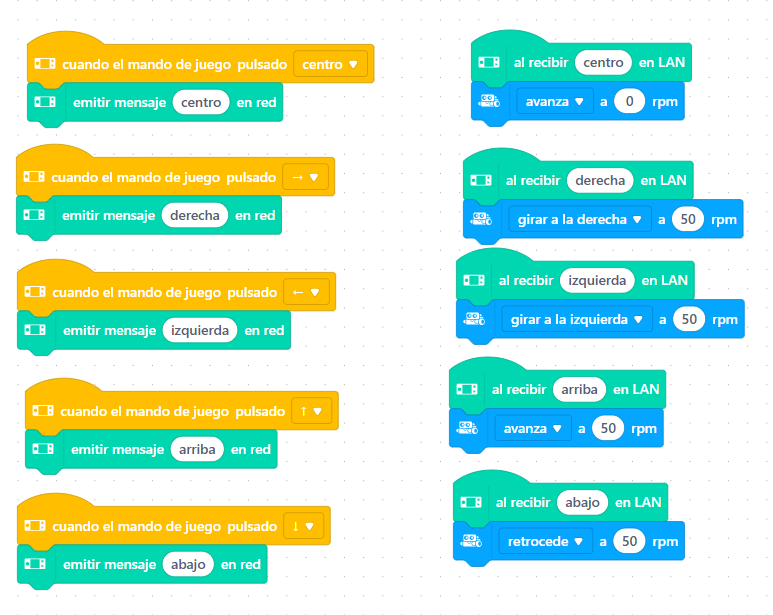
*Fuente Javier Quintana*

El resultado es muy bueno :

<iframe allow="accelerometer; autoplay; clipboard-write; encrypted-media; gyroscope; picture-in-picture; web-share" allowfullscreen="allowfullscreen" frameborder="0" height="815" src="https://www.youtube.com/embed/mzIuJLIDRFY" title="22 de octubre de 2026" width="458"></iframe>

#### <span style="color: rgb(22, 145, 121);">**MANDO A DISTANCIA: EL TECLADO (pero no cutre, sino MOLA por Internet)**</span>

<p class="callout success"><span style="color: rgb(0, 0, 0);">En este caso el mBot2 puede estar en **Kuala Lumpur 🤯🤯🤯**</span></p>

<p class="callout warning"><span style="color: rgb(0, 0, 0);">**ATENCIÓN** TIENES QUE ESTAR LOGUEADO EN [https://ide.mblock.cc/](https://ide.mblock.cc/) PUES VAS A UTILIZAR LA NUBE DE USUARIO</span></p>

<span style="color: rgb(0, 0, 0);">[https://planet.mblock.cc/project/8632451](https://planet.mblock.cc/project/8632451)</span>

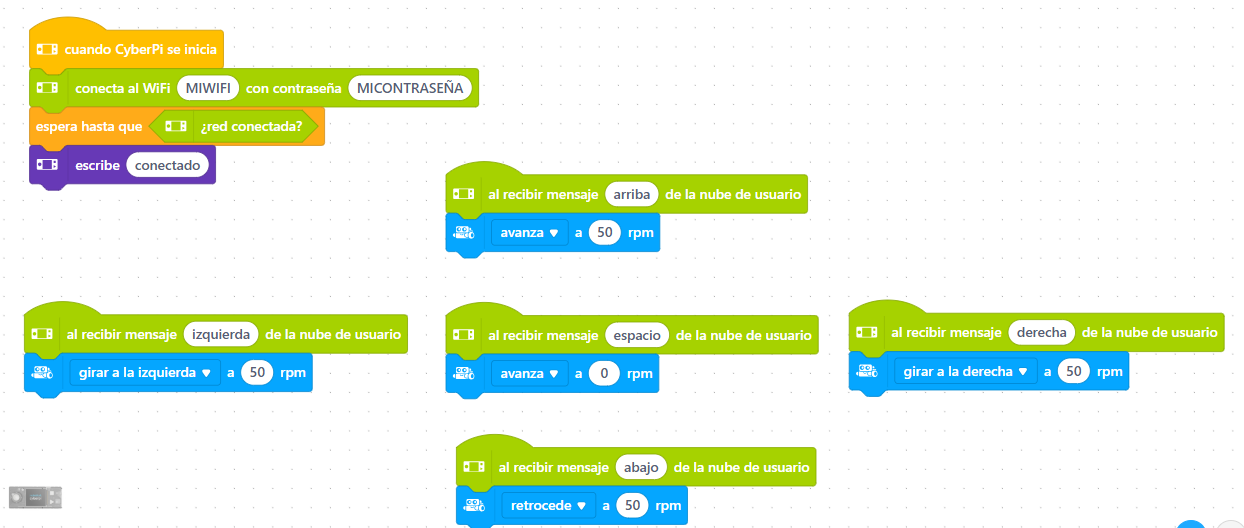
<span style="color: rgb(22, 145, 121);">**En el Cyberpi** </span>

<span style="color: rgb(0, 0, 0);">Ponemos este programa, los verdes están en la sección IoT :</span>

<span style="color: rgb(0, 0, 0);">[![2026-10-22 21&#95;27&#95;29-.png](https://libros.catedu.es/uploads/images/gallery/2026-10/scaled-1680-/2026-10-22-21-27-29.png)](https://libros.catedu.es/uploads/images/gallery/2026-10/2026-10-22-21-27-29.png)</span>

ESTO LO "CARGAMOS" AL CYBERPI o sea **MODO CARGA**

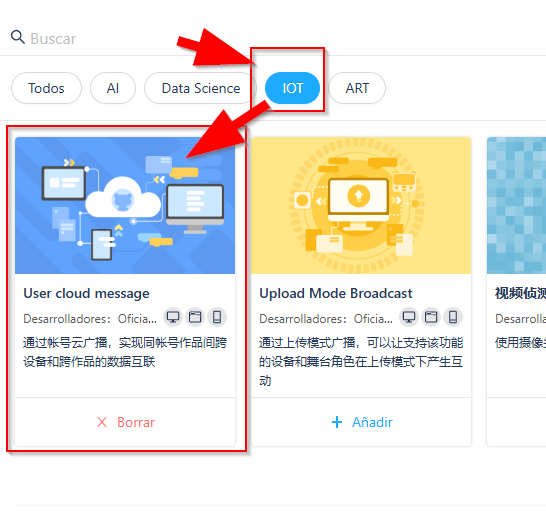
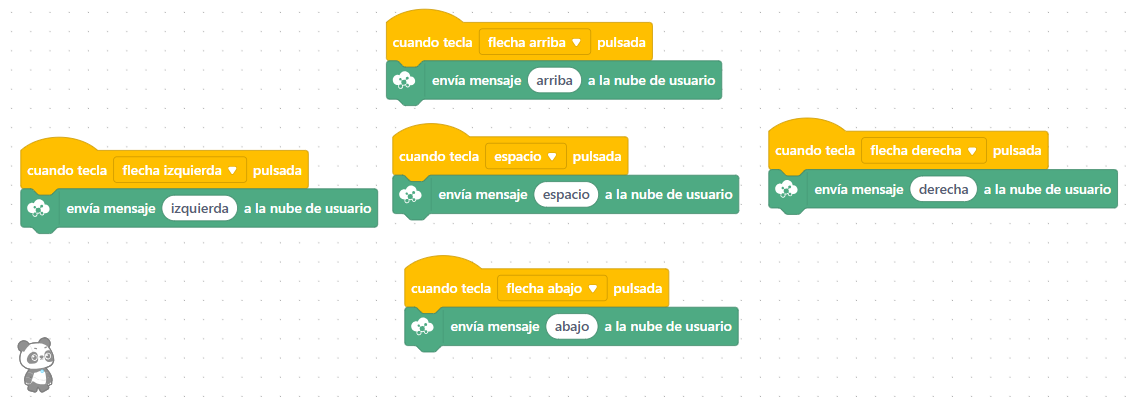
<span style="color: rgb(22, 145, 121);">**En el Sprite (oso panda)** </span>

<span style="color: rgb(0, 0, 0);">Ponemos esta extensión :</span>

<span style="color: rgb(0, 0, 0);">[![2026-10-22 21&#95;28&#95;35-Greenshot.png](https://libros.catedu.es/uploads/images/gallery/2026-10/scaled-1680-/2026-10-22-21-28-35-greenshot.png)](https://libros.catedu.es/uploads/images/gallery/2026-10/2026-10-22-21-28-35-greenshot.png)</span>

<span style="color: rgb(0, 0, 0);">Y ponemos este programa </span>

<span style="color: rgb(0, 0, 0);">[![2026-10-22 21&#95;30&#95;07-.png](https://libros.catedu.es/uploads/images/gallery/2026-10/scaled-1680-/2026-10-22-21-30-07.png)](https://libros.catedu.es/uploads/images/gallery/2026-10/2026-10-22-21-30-07.png)</span>

<span style="color: rgb(0, 0, 0);">PERO LO EJECUTAMOS **MODO VIVO**</span>

<p class="callout success"><span style="color: rgb(0, 0, 0);">🤯 **🤯**ES **CURIOSO**  
ES UN PROGRAMA QUE EN EL CYBERPI LO HEMOS CARGADO Y EN EL SPRITE EN VIVO SE UTILIZAN LOS DOS MODOS 🤯🤯</span></p>

<span style="color: rgb(0, 0, 0);">[https://planet.mblock.cc/project/8632451](https://planet.mblock.cc/project/8632451)</span>

<iframe allow="accelerometer; autoplay; clipboard-write; encrypted-media; gyroscope; picture-in-picture; web-share" allowfullscreen="allowfullscreen" frameborder="0" height="815" src="https://www.youtube.com/embed/6S4PLOYDmys" title="22 de octubre de 2026" width="458"></iframe>

#### <span style="color: rgb(22, 145, 121);">**MANDO A DISTANCIA: RECONOCIMIENTO DE IMAGENES POR INTELIGENCIA ARTIFICIAL PROPIA: MAS MOLÓN TODAVÍA**</span>

O sea, que la IA reconozca símbolos (por ejemplo una flecha pintada en un folio) y que el robot se mueva acorde a lo que le enseñas.

Y que tú le enseñes a la máquina ¡¡ no te lo pierdas en [https://libros.catedu.es/books/cyberpi-y-mbot2/page/mando-a-distancia-con-machine-educable-ia](https://libros.catedu.es/books/cyberpi-y-mbot2/page/mando-a-distancia-con-machine-educable-ia) !!

# Más actividades

##### <span style="color: rgb(22, 145, 121); background-color: rgb(251, 238, 184);">**RETOS : HACER UN PROGRAMA QUE REALICE....**                                         </span>

<span style="color: rgb(22, 145, 121);">**RETO1 APARCAR**</span>

[![2024-07-17 10&#95;47&#95;29-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-47-29-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-47-29-mbot2-actividades-pdf.png)  
SOLUCIÓN pag 18 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

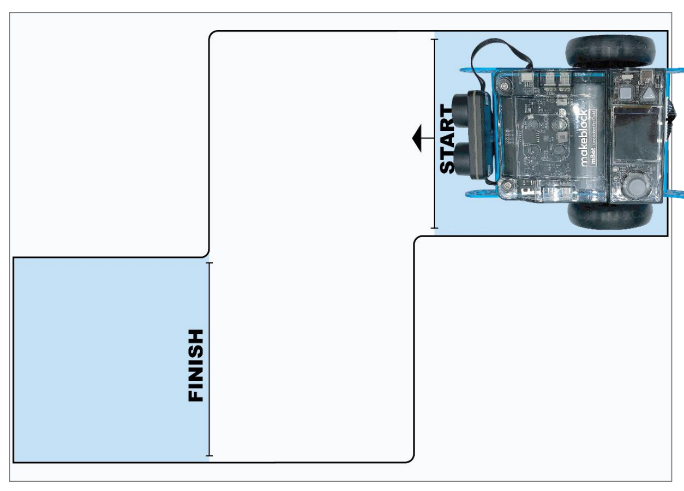
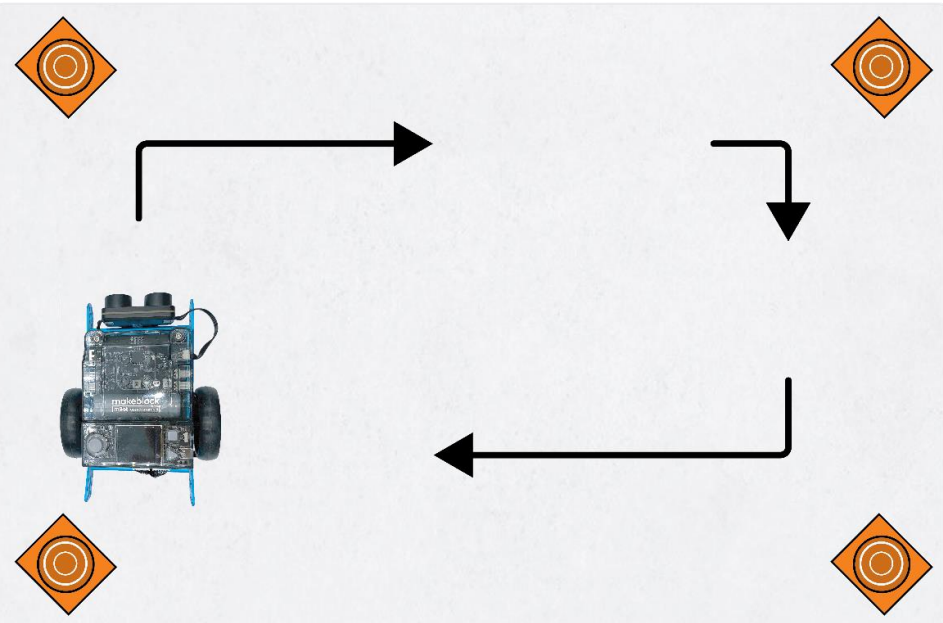
<span style="color: rgb(22, 145, 121);">**RETO 2 HACER UN CUADRADO**</span>

<span style="color: rgb(0, 0, 0);">Los cuadrados naranjas son obstáculos.</span>[![2024-07-17 13&#95;04&#95;10-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-04-10-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-04-10-mbot2-actividades-pdf.png)  
Solución en pag 53 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

<span style="color: rgb(22, 145, 121);">**RETO 3 BUSCANDO EL COLOR AZUL ...**</span>

Un grupo de mBot2 buscan el color azul pintado en el suelo. Si uno lo encuentra, informará a los demás y ganará el juego.  
Solución en pag 90 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

<span style="color: rgb(22, 145, 121);">**RETO 4 BUSCANDO EL COLOR AZUL... PERO EN SOLITARIO**</span>

Hacer el juego anterior pero **sólo teniendo un mbot2**   
Solución en pag 9 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

Es parecido a la solución con Broadcast que vimos en [LAN con cyberpi](https://libros.catedu.es/books/cyberpi-y-mbot2/page/lan)

<span style="color: rgb(22, 145, 121);">**RETO 5 EL NO VA MÁS ... UN CAMARERO**</span>

<details id="bkmrk-el-robot-camarero-qu"><summary>El robot camarero que vas a fabricar debe ser capaz de hacer una serie de cosas: • Desplazarse en línea recta • Detenerse en una zona roja (tu mesa), anotar un pedido y enviarlo a la cocina • Opción adicional: si se dispone de un segundo mBot2 o CyberPi, entonces mostrar los pedidos a la cocina (para que puedan empezar a preparar la comida) • Continuar desplazándose hasta que el mBot2 encuentre una superficie verde (la cocina) y se detenga para recoger la comida de la cocina • Opcional: si se dispone de un segundo mBot2 o CyberPi, entonces notificar se está entregando la comida</summary>


[![2024-07-18 10&#95;06&#95;34-mbot2-actividades (2).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-18-10-06-34-mbot2-actividades-2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-18-10-06-34-mbot2-actividades-2-pdf.png)  
  
[![2024-07-18 10&#95;03&#95;24-mbot2-actividades (2).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-18-10-03-24-mbot2-actividades-2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-18-10-03-24-mbot2-actividades-2-pdf.png)

</details>Pag 107 {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

##### <span style="color: rgb(22, 145, 121); background-color: rgb(251, 238, 184);">**¿QUE HACEN ESTOS PROGRAMAS? ....**                                                                               </span>

  
[![2024-07-17 10&#95;50&#95;36-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-50-36-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-50-36-mbot2-actividades-pdf.png)  
Pag 25 {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 10&#95;51&#95;31-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-51-31-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-51-31-mbot2-actividades-pdf.png)  
Pag 26 {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 10&#95;52&#95;12-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-10-52-12-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-52-12-mbot2-actividades-pdf.png)  
Pag 27 {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 12&#95;57&#95;59-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-12-57-59-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-12-57-59-mbot2-actividades-pdf.png)Pag 28 {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 12&#95;59&#95;03-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-12-59-03-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-12-59-03-mbot2-actividades-pdf.png)  
Pag 29 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;00&#95;09-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-00-09-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-00-09-mbot2-actividades-pdf.png)  
Pag 33 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;01&#95;05-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-01-05-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-01-05-mbot2-actividades-pdf.png)  
Pag 41 de{{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;01&#95;55-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-01-55-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-01-55-mbot2-actividades-pdf.png)Pag 43 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;05&#95;31-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-05-31-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-05-31-mbot2-actividades-pdf.png)Pag 60 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;06&#95;22-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-06-22-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-06-22-mbot2-actividades-pdf.png)  
Pag 60 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;07&#95;02-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-07-02-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-07-02-mbot2-actividades-pdf.png)  
Pag 62 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;07&#95;58-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-07-58-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-07-58-mbot2-actividades-pdf.png)  
Pag 63 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;09&#95;29-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-09-29-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-09-29-mbot2-actividades-pdf.png)  
  
[![2024-07-17 13&#95;09&#95;17-.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-09-17.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-09-17.png)  
Pag 67-68 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-17 13&#95;11&#95;17-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-11-17-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-11-17-mbot2-actividades-pdf.png)Y utilizar esta instrucción en la función principal

[![2024-07-17 13&#95;11&#95;27-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-17-13-11-27-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-13-11-27-mbot2-actividades-pdf.png)

Pag 69 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-18 09&#95;37&#95;16-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-18-09-37-16-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-18-09-37-16-mbot2-actividades-pdf.png)  
Pag 82 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-18 09&#95;39&#95;11-mbot2-actividades.pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-18-09-39-11-mbot2-actividades-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-18-09-39-11-mbot2-actividades-pdf.png)  
Pag 89 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

[![2024-07-18 09&#95;51&#95;21-mbot2-actividades (2).pdf.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-18-09-51-21-mbot2-actividades-2-pdf.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-18-09-51-21-mbot2-actividades-2-pdf.png)  
Pag 106 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}

En el siguiente programa se usa la extensión TEACHABLE MACHINE, en ella se enseña al objeto que reconozca (INTELIGENCIA ARTIFICIAL) un mBot2, un block de notas, mira [https://libros.catedu.es/books/cyberpi-y-mbot2/page/software-educable-maquina-educable-teachable-machine](https://libros.catedu.es/books/cyberpi-y-mbot2/page/software-educable-maquina-educable-teachable-machine) para saber cómo se utiliza esta extensión.  
Una vez "aprendido" se pueden usar las instrucciones de "recognition result is... "

Tiene la pega que tienen que estar conectado por cable el mBot2 o usar un adaptador Bluetooth

[![2024-07-18 10&#95;08&#95;46-mbot2-actividades (1) - PDF-XChange Viewer.png](https://libros.catedu.es/uploads/images/gallery/2024-07/scaled-1680-/2024-07-18-10-08-46-mbot2-actividades-1-pdf-xchange-viewer.png)](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-18-10-08-46-mbot2-actividades-1-pdf-xchange-viewer.png)  
Pag 124 de {{@12107#bkmrk-manual-mbot2-https%3A%2F}}