El contenido de esta página es de{{@12107#bkmrk-pere-manel-verdugo-z}}
Acuérdate que para manejar el sensor de distancia, hay que instalar la extensión correspondiente. Ver [https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock](https://libros.catedu.es/books/cyberpi-y-mbot2/page/como-usar-mbot2-en-mblock)
Ahora, en vez de elegir al azar como Evitar obstáculos I qué dirección a girar, en este caso vamos a realizar un proyecto en el cual nuestro mBot2 tiene que detectar un objeto cuando esté a menos de 10 cm. En este momento se tiene que para y comprobar la distancia que hay a su derecha y la distancia que hay a su izquierda, siempre tendrá que ir por la dirección donde el obstáculo está más lejos. [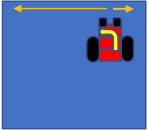](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-47-52-detectar-obstaculos-y-girar-donde-la-distancia-a-un-objeto-sea-mayor-pdf.png) {{@12107#bkmrk-pere-manel-verdugo-z}}
[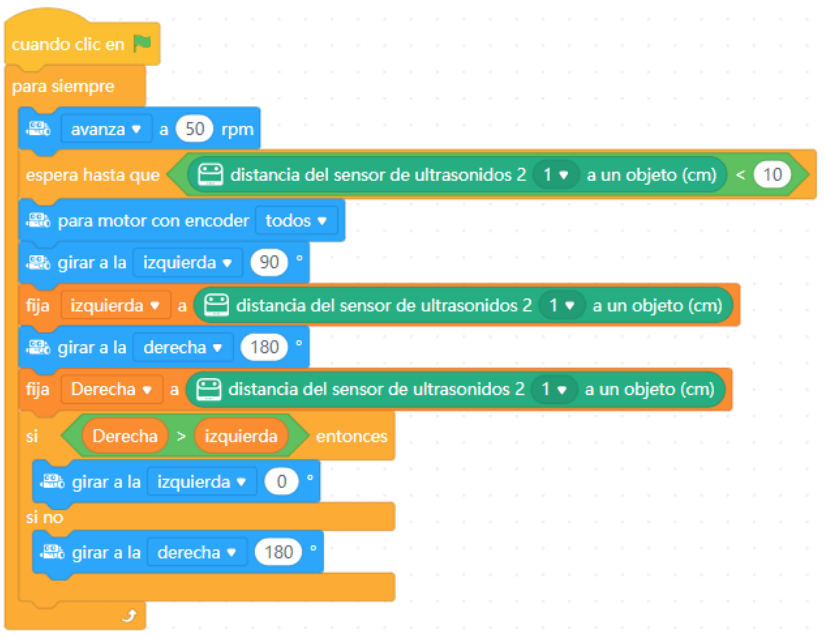](https://libros.catedu.es/uploads/images/gallery/2024-07/2024-07-17-10-48-48-detectar-obstaculos-y-girar-donde-la-distancia-a-un-objeto-sea-mayor-pdf.png) {{@12107#bkmrk-pere-manel-verdugo-z}} ##### **RESULTADO**