Mando a distancia con Machine Educable IA
Enunciado
Vamos a teledirigir el mBot2 usando el reconocimiento de imágenes (una flecha pintada en un folio)
Entrenamiento máquina educable
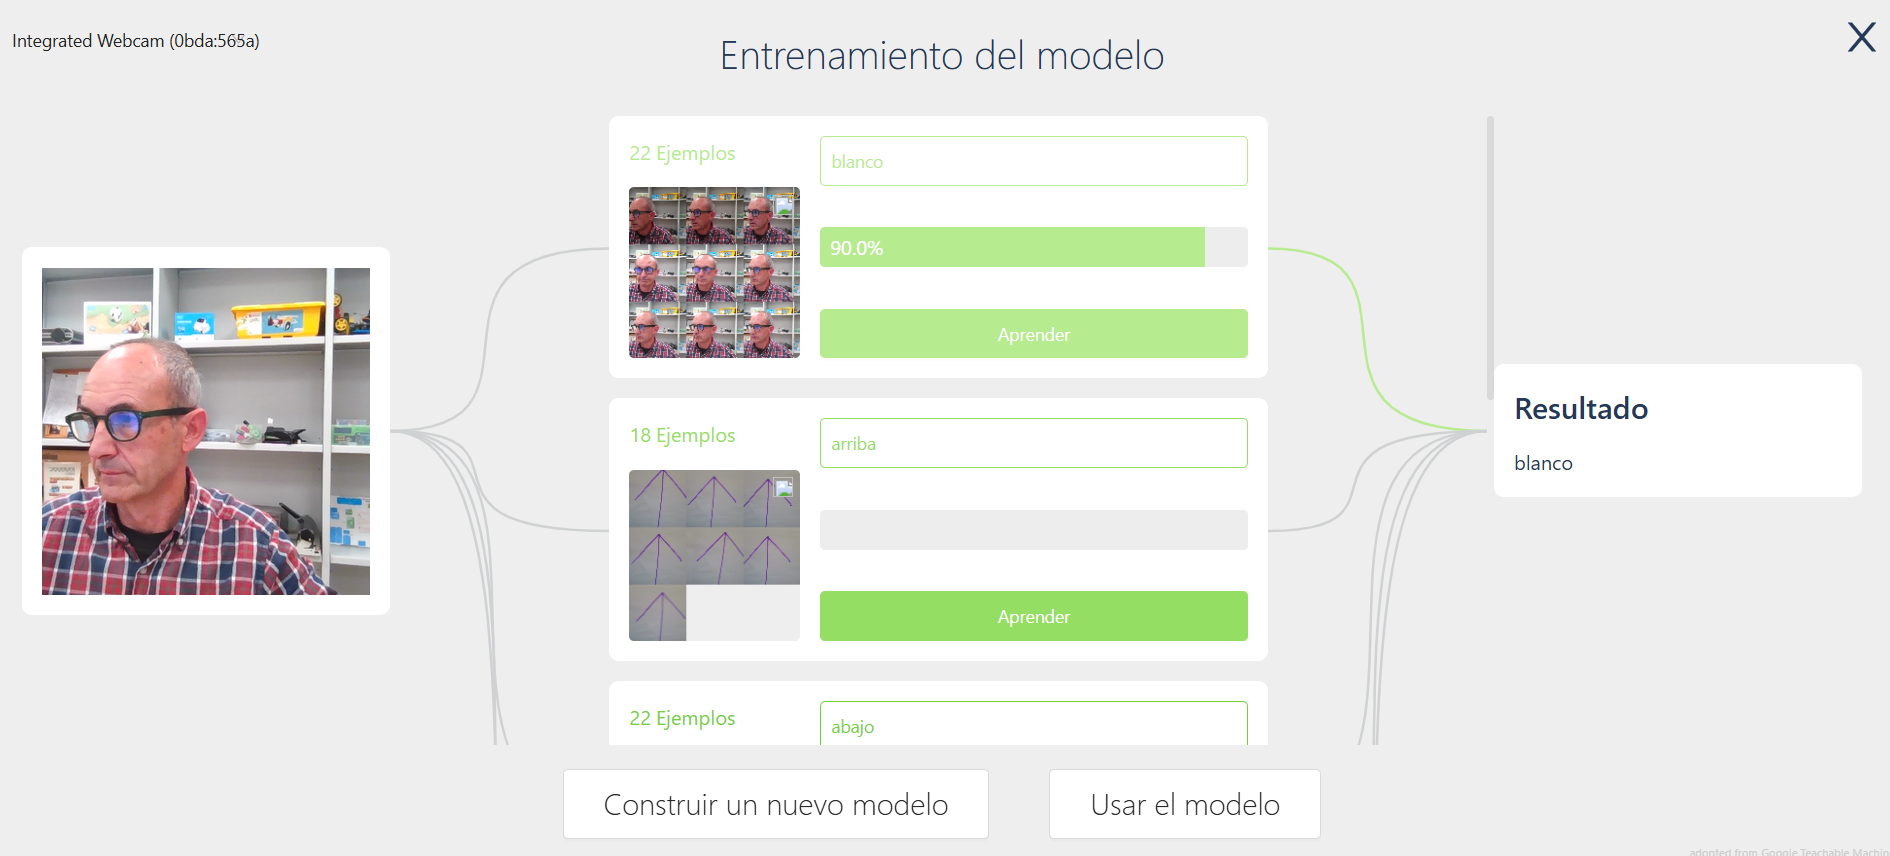
Abrimos el modelo, creamos 5 categorías:
- blanco: que será el folio en blanco, también será cuando no haya folio, como puedes ver en la figura salgo bien feo, en este caso el mBot2 tiene que parar
- arriba: varias fotos de flecha hacia arriba, en ese caso el mBot2 tiene que avanzar
- abajo, derecha e izquierda: ídem pero en su dirección correspondiente.
Programa en el Sprite (oso panda)
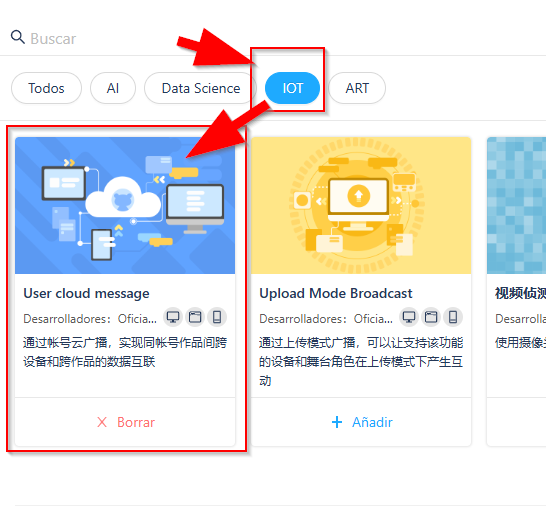
Ponemos esta extensión que ya lo usamos en https://libros.catedu.es/books/cyberpi-y-mbot2/page/control-remoto :
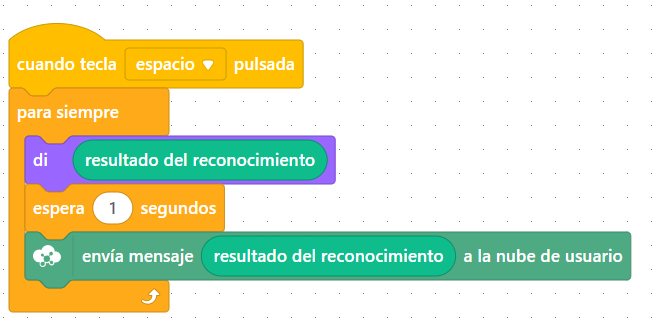
Y ponemos este programa, muy parecido al usado en https://libros.catedu.es/books/cyberpi-y-mbot2/page/control-remoto ; pero usando en vez de eventos de teclado, el resultado de la máquina de IA:
https://planet.mblock.cc/project/projectshare/8638885
Programa en el mBot2
Ponemos este programa, es igual al usado en (pero en vez de la palabra espacio es blanco) https://libros.catedu.es/books/cyberpi-y-mbot2/page/control-remoto :
https://planet.mblock.cc/project/projectshare/8638885
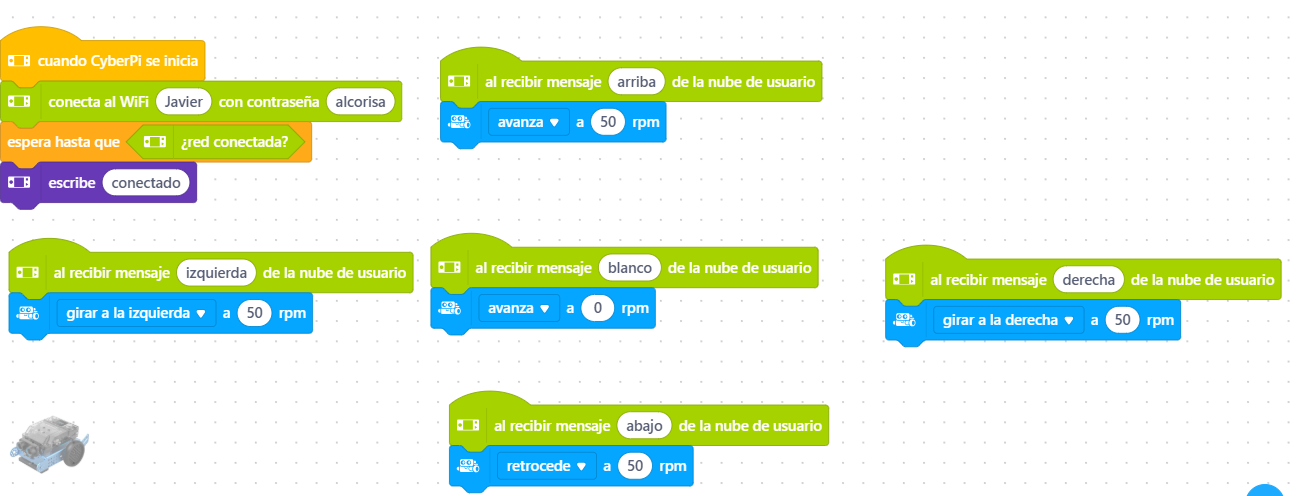
OTRO CASO RARO 🤯SE UTILIZAN LOS DOS MODOS CARGA Y VIVO 🤯Se utiliza CARGA para poner el programa en mBot2 pero se utiliza VIVO para la IA, la webcam y el oso panda.
Resultado
MEJORALO cambia el código de tal manera que sólo haga caso si la confianza de lo que detecta la IA es superior al 90% y así no se ven los errores del vídeo.