Escuela 4.0. Programacion y robótica en primaria con Cutebot
Cutebot es un coche robótico compacto que utiliza la placa micro:bit como su motor y cerebro. Para el profesorado que ya trabaja con micro:bit, este kit es perfecto para la gestión de la clase: viene completamente montado y listo para usar (Plug & Play). Te ahorras el tiempo de montaje de piezas y puedes ir directo a la actividad, transformando al instante una placa de circuitos estática en un vehículo móvil con sensores esquiva-obstáculos, sigue-líneas y luces RGB programables.
Didácticamente, te permite introducir conceptos complejos de robótica móvil y conducción autónoma de forma muy visual y divertida. Tus alumnos pueden programar el coche a través de bloques para que resuelva laberintos, siga circuitos específicos o incluso crear un coche teledirigido utilizando una segunda placa micro:bit como mando a distancia. Es una herramienta muy motivadora que aterriza la lógica de la programación en el movimiento físico del robot, haciendo que el código sea tangible.
- Escuela 4.0 STEAM
- Pensamiento computacional y currículo
- Conocemos el robot
- Programando Cutebot
- Actividades de aula con Cutebot
Escuela 4.0 STEAM
Escuela 4.0 STEAM
El programa de cooperación territorial Código Escuela 4.0 y las actuaciones que incluye, se enmarcan dentro del Plan de Digitalización y de Competencias Digitales del Sistema Educativo (#DigEDu). Este plan recoge las iniciativas impulsadas por el Ministerio de Educación, Formación Profesional y Deportes dirigidas a mejorar las competencias digitales en el ámbito educativo, la dotación de medios tecnológicos y su integración efectiva y eficaz en los procesos de enseñanza y aprendizaje.
El objetivo principal del Programa Código Escuela 4.0 es incluir los lenguajes de programación y la robótica educativa para el desarrollo del pensamiento computacional y de la competencia digital del alumnado, dando así respuesta a las nuevas demandas educativas de una sociedad cambiante y crecientemente digitalizada. Es necesario que el alumnado, como parte del proceso de desarrollo de su competencia digital, tenga la oportunidad de iniciarse en la programación informática, mediante el uso de lenguajes de programación adaptados a su nivel madurativo. Implica una nueva alfabetización que le permita aproximarse y comprender la lógica interna del funcionamiento del medio digital en el que vive, habilidad imprescindible para la ciudadanía en los próximos años.
El programa Escuela 4.0 quiere dar acceso al pensamiento computacional y sus dimensiones (descomposición, patrones, algoritmos y abstracción), a lenguajes de programación adaptados y a dispositivos robóticos amigables para el alumnado de todas las edades y accesibles para el profesorado no especialista. También quiere facilitar la integración en las aulas desde las primeras etapas educativas, potenciando el conocimiento y el interés por las disciplinas STEAM de manera gradual y experiencial entre todo el alumnado, contribuyendo así a la disminución de la brecha de género en el ámbito digital.
Para más información:
Pensamiento computacional y currículo
Pensamiento computacional
Definiciones de Pensamiento computacional:
El pensamiento computacional se basa en cuatro pilares básicos: descomposición de un problema en pasos sencillos, reconocimiento de patrones, abstracción y diseño de algoritmos. Este tipo de pensamiento es básico para llevar a cabo un programa informático y generalizable a otro tipo de situaciones.
Haz clic en las zonas activas de la presentación para acceder a toda la información.
Currículo
En la siguiente presentación puedes ver cuando se cita el pensamiento computacional en el currículo de nuestra Comunidad Autónoma para la etapa de Primaria (2º y 3er ciclo), según la Orden ECD/1112/2022, de 18 de julio, por la que se aprueban el currículo y las características de la evaluación de la Educación Primaria y se autoriza su aplicación en los centros docentes de la Comunidad Autónoma de Aragón (Orden publicada en el BOA el 27 de julio de 2022).
Haz clic en las zonas activas de la presentación para acceder a toda la información.
Conocemos el robot
Conocemos el robot
Te mostramos el unboxing del Cutebot y mostramos sus primeros pasos de uso con Microsoft MakeCode. A lo largo del vídeo se presentan los principales elementos del robot, sus componentes básicos y algunas ideas iniciales para comenzar a programarlo de forma sencilla en el aula. El objetivo es facilitar una primera aproximación al dispositivo y ayudar al profesorado a integrarlo progresivamente en propuestas relacionadas con el pensamiento computacional y la robótica educativa.
Programando Cutebot
Cutebot se mueve
Evitando obstáculos
El sensor de distancia
El kit básico de Cutebot incluye un sensor de distancia. Se trata de un accesorio conectable al frontal de Cutebot mediante cuatro pines marcados en la placa como "SONAR". El funcionamiento de la placa se basa en la emisión de ultrasonidos y en la recepción de los ecos generados cuando las ondas rebotan contra objetos cercanos.
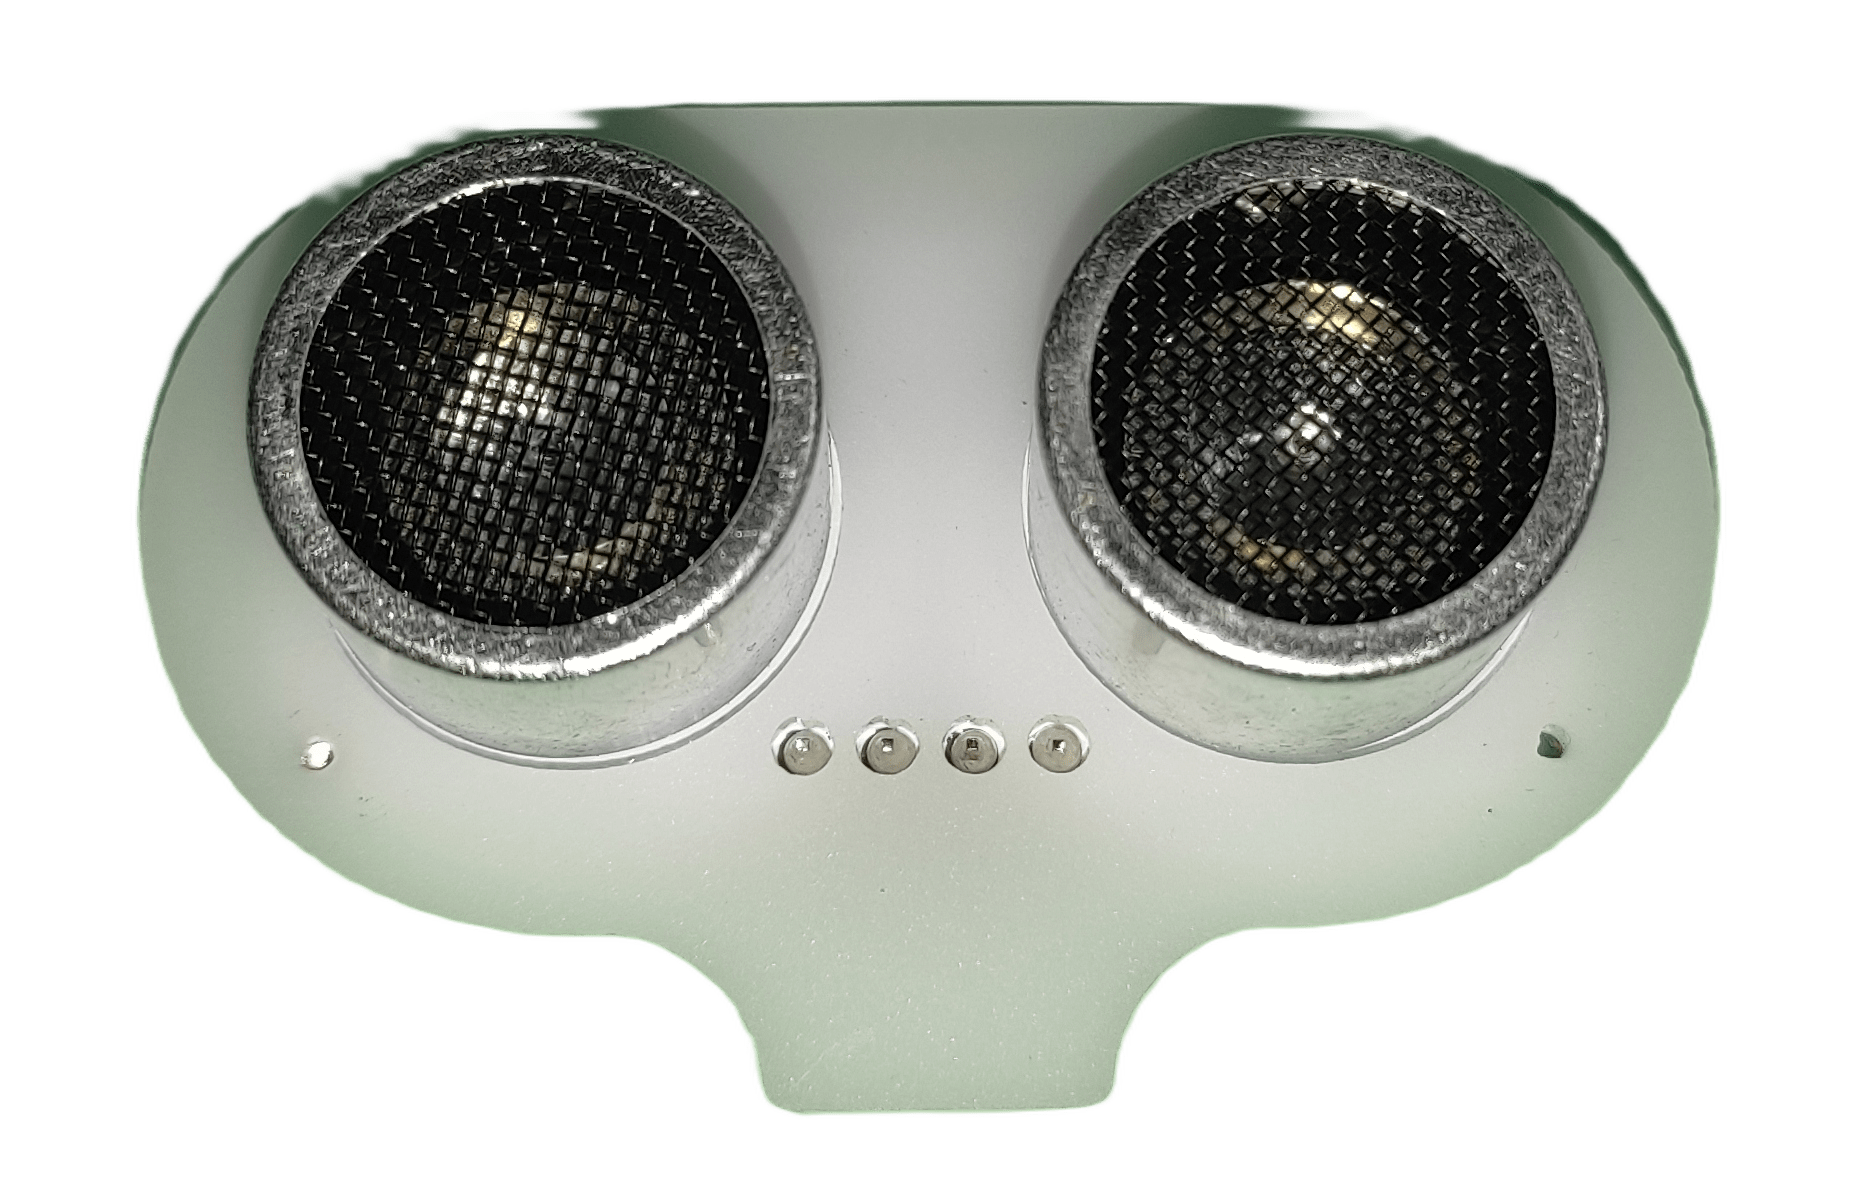 El sensor de distancias debe conectarse en el puerto marcado como "SONAR" y no en el marcado como "IIC". Es muy posible confundirse, ya que ambos conectores se encuentran juntos.
 El bloque que proporciona la medida de la distancia detectada por el sensor es Sensor de distancia cm HC-SR04, y se encuentra en el menú de bloques de Cutebot. La medida proporcionada por el sensor puede ajustarse en cm y en pulgadas.

El programa mostrado sobre estas líneas es el código básico que detiene el movimiento de Cutebot al encontrar un obstáculo. Cuando el sensor de distancia detecta un obstáculo a menos de 10 cm, el coche se detiene por completo y enciende las luces rojas. En caso de no encontrar ningún obstáculo, el robot simplemente se mueve hacia adelante con las luces apagadas.
Recordatorio: si Cutebot no anvanza en línea recta, habrá que aumentar ligeramente la velocidad de una de las ruedas. Si el desvío se produce hacia la izquierda, habrá que aumentar la velocidad de la rueda izquierda. Si el desvío se produce hacia la derecha, habrá que aumentar la velocidad de la rueda derecha.
Detección y evitación de obstáculos
Es posible refinar el código para que Cutebot no se detenga ante un obstáculo, sino que lo esquive. Para ello haremos que cuando el robot se encuentre con un obstáculo, haga un giro al azar a la izquierda o a la derecha durante 250 ms y continúe con la ejecución del programa.

Un ligero retroceso antes de empezar a girar puede mejorar el comportamiento del robot.
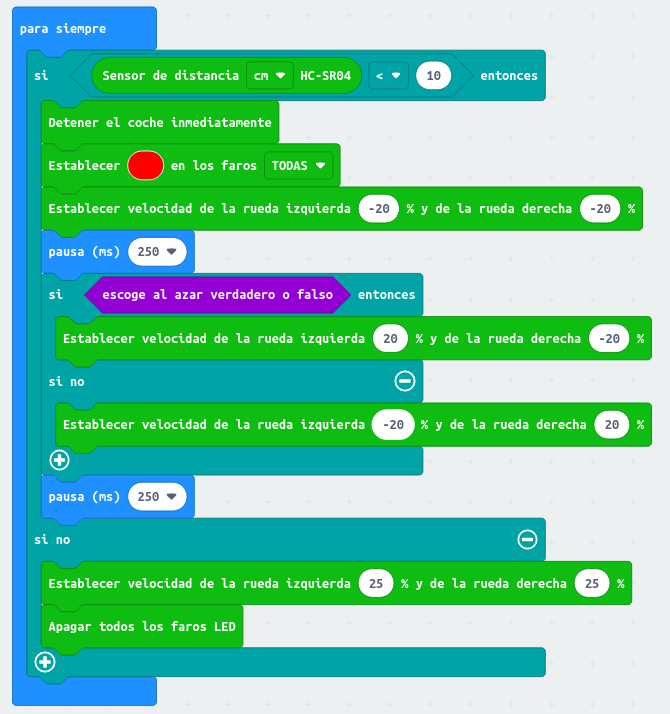
Jugando con la distancia de detección y con los tiempos de giro y retroceso también puede mejorarse el comportamiento del robot ante los obstáculos.
Seguidor de líneas
Código básico
Los dos sensores ópticos colocados bajo la placa de Cutebot, similares a los de un ratón de ordenador, pueden detectar líneas negras. El kit de Cutebot incluye una plantilla de papel con una línea negra cerrada a modo de circuito. Programaremos micro:bit para que Cutebot sea capaz de reconocer el circuito y recorrerlo de forma autónoma.
Tras cargar la extensión de Cutebot, comenzaremos por introducir un código que muestre en la matriz de LED de micro:bit el logotipo del seguidor de líneas:
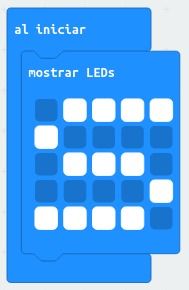
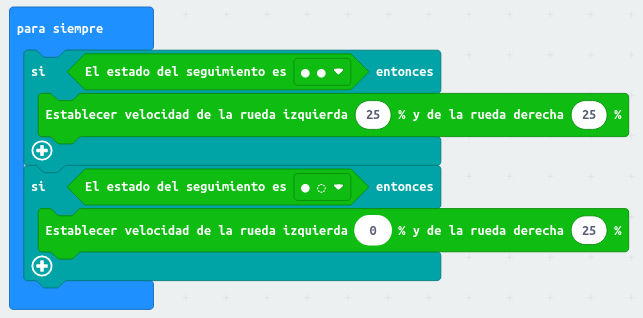
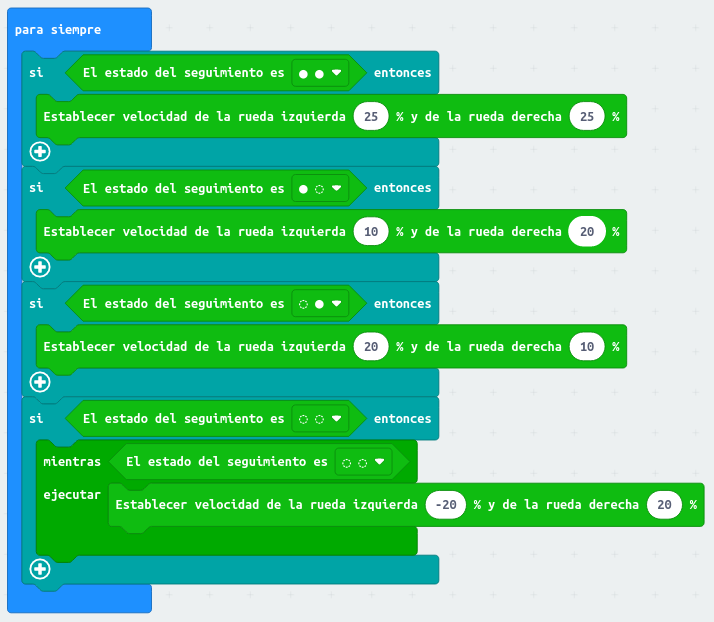
El bucle para siempre se dedicará a leer continuamente los dos sensores de líneas y a actuar sobre la velocidad de las ruedas. Cuando los dos sensores de líneas detecten el color negro (El estado del seguimiento es ●●), significará que Cutebot está justo sobre la línea del circuito y que debe continuar avanzando hacia adelante. Para ello hay que hacer girar las dos ruedas a la misma velocidad.

Si el sensor derecho detecta color blanco (El estado del seguimiento es ●○), el robot se ha salido de la línea por la derecha y debe girar hacia la izquierda. Para ello habrá que parar la rueda izquierda y hacer girar la rueda derecha hacia adelante. El código tendrá el siguiente aspecto:
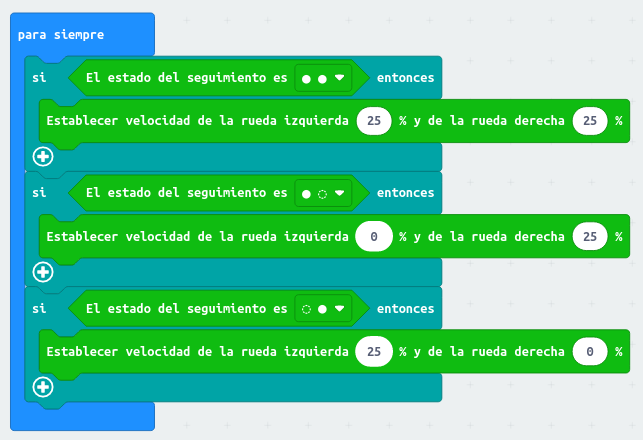
Si, por el contrario, el sensor izquierdo detecta color blanco (El estado del seguimiento es ○●), el robot se habrá desviado hacia la izquierda y habrá que girarlo hacia la derecha para recolocarlo sobre la línea:
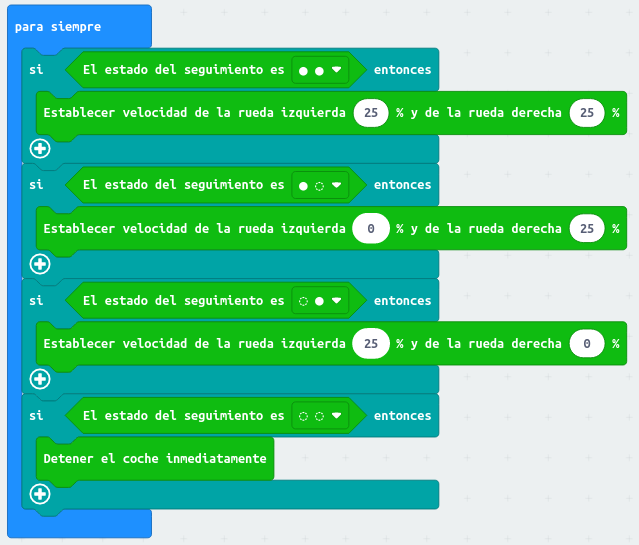
¿Qué ocurre si el robot ha perdido completamente la línea y los dos sensores detectan color blanco? En este caso, (El estado del seguimiento es ○○), conviene parar el robot. El código completo se muestra a continuación:
Cuando las pilas estén muy frescas, Cutebot se desplazará más rápido y puede que pierda la línea continuamente. Este problema se soluciona reduciendo la velocidad de las ruedas, por ejemplo al 20%.
Mutatis mutandis
El código desarrollado es efectivo, pero admite muchas mejoras. Por ejemplo, cuando el robot intente dar una curva muy cerrada, es posible que pierda la línea y se detenga completamente. Realicemos una pequeña modificación en el código para que Cutebot pueda volver a encontrar la línea perdida: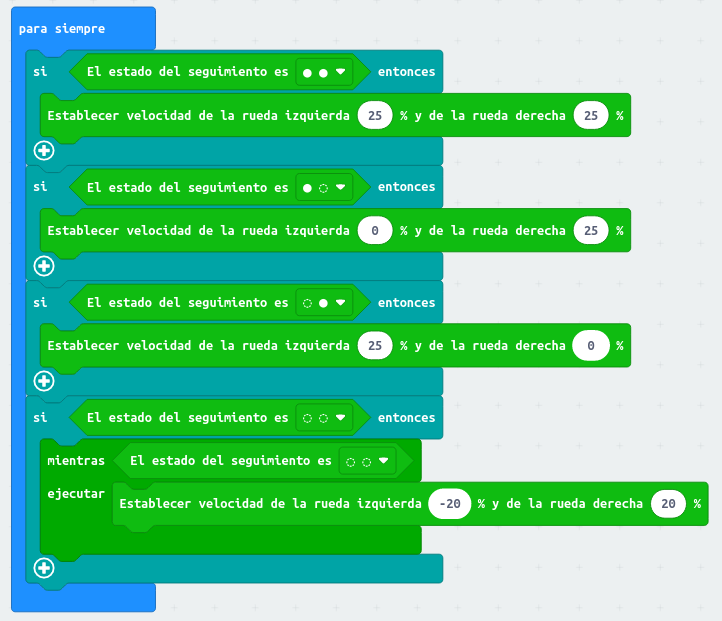
De acuerdo con el último bloque condicional, cuando se pierda la línea (El estado del seguimiento es ○○) el robot comenzará a rotar sobre sí mismo y no se detendrá hasta que la vuelva a encontrar.
Si no frenamos completamente las ruedas al realizar las correcciones de la trayectoria podremos conseguir que el movimiento de Cutebot sea más suave. El código requiere unos cambios mínimos:
Más prácticas con Cutebot
En la wiki de la empresa de Cutebot: Elecfreaks https://elecfreaks.com/learn-en/microbitKit/smart_cutebot/index.html encontrarás 14 prácticas muy interesantes, que no podemos reproducir en este libro por tener los derechos reservados :
- Case 01: Move Forward or Reverse at the Full Speed
- Una práctica sencilla que según el botón que aprietas en en microbit ejecuta una velocidad u otra
- Case 02: Speed Up Gradually
- El cutebot va ganando velocidad
- Case 03: Dance in Figure-of-eight
- El cutebot hace el recorrido de un 8
- Case 04: Run at Random
- El cutebot danza de forma aleatoria
- Case 05: Automatic Headlights.
- Si es de noche, se encienden las luces
- Case 06: Steering&Clearance Lamps.
- Según los botones, las lámparas flashean 5 veces
- Case 07: Fall-arrest Cutebot.
- En la wiki pone que el propósito es que cuando detecta el borde de la mesa, vuelve atrás y gira. ATENCIÓN no aconsejable hacerlo en una mesa, por el peligro de caída, se recomienda hacer una figura cerrada con cinta negra y el cutebot no saldrá del recinto.
- Case 08: Run Along the Black Line.
- El típico siguelíneas
- El típico siguelíneas
- Case 09: Autonomous Obstacle Avoidance.
- El típico salva-obstáculos
- Case 10: Car Following with A Fixed Distance.
- Cutebot se mueve siguiendo tu mano, manteniendo una distancia fija.
- Case 11: micro:bit Remote Control.
- coche teledirigido con otro microbit y los botones
- coche teledirigido con otro microbit y los botones
- Case 12: Remote Control the Cutebot with micro:bit Accelerometer.
- el mismo ejemplo pero usando el acelerómetro (inclinación) en vez de los botones
- (omitimos este ejemplo pues requiere un joystick no proporcionado en el kit)
- Case 14: IR Remote Control Car.
-
- coche teledirigido pero con el mando IR
-
- Case15: Seeking the Light.
- Cutebot sigue la luz
Hay más retos pero con accesorios que no se proporciona en el kit básico