
Control remoto
MANDO A DISTANCIA: EL TECLADO (cutre pues estas atado por cable)
Vamos a realizar EN VIVO este programa
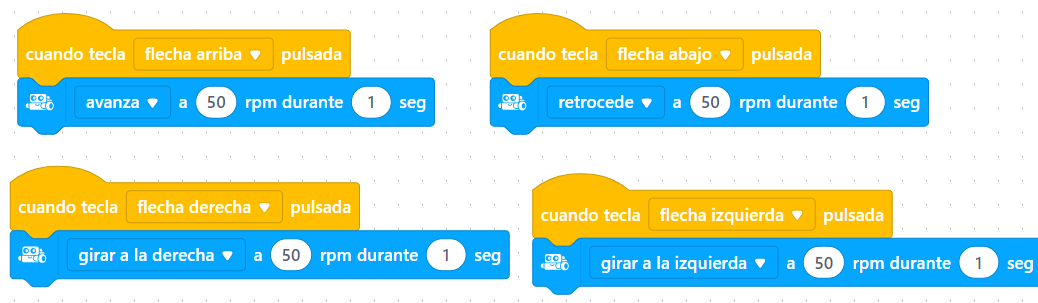
Como puedes ver es puedes controlar el robot pero esta "atado" al ordenador, esa es la desventaja de programar EN VIVO
MANDO A DISTANCIA OTRO MBOT (red local)
Vamos a controlar un mBot2 con otro mBot2 (realmente el que hace de mando a distancia con el Cyberpi sólo ya funciona) MODO CARGA
Solución
EN LOS DOS PONEMOS EL SIGUIENTE PROGRAMA :
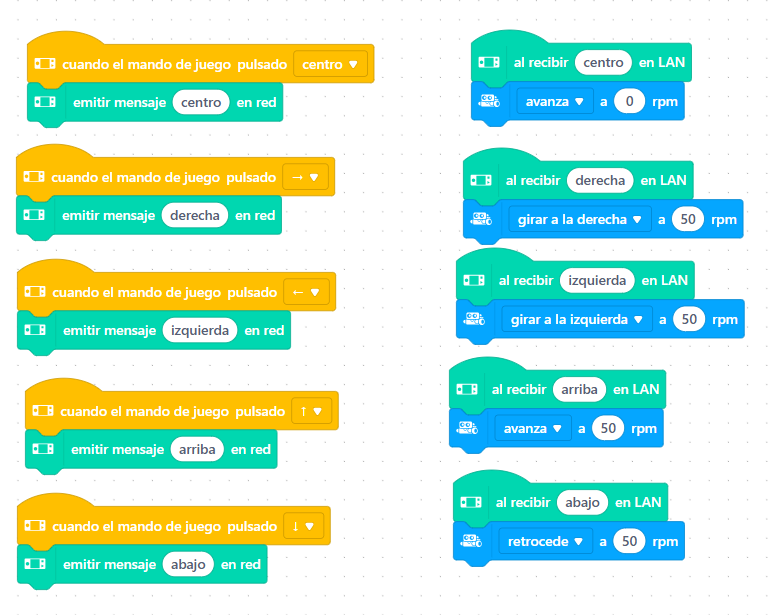
Fuente Javier Quintana
El resultado es muy bueno :
MANDO A DISTANCIA EL TECLADO (pero no cutre, sino por Internet)
En este caso el mBot2 puede estar en Kuala Lumpur 🤯🤯🤯
ElATENCIÓN contenido a partir de esta línea es de {{@12107#bkmrk-ejemplos-mbot2-pere-}}
PARA REALIZAR ESTE PROGRAMA SE NECESITAN DOS CYBERPISTIENES QUE VANESTAR LOGUEADO EN https://ide.mblock.cc/ PUES VAS A ESTAR CONECTADOS ENUTILIZAR LA MISMANUBE LANDE USUARIO
Ahora un Cyberpi con su joystick controlará los movimientos del otro Cyberpi montado en su mBot2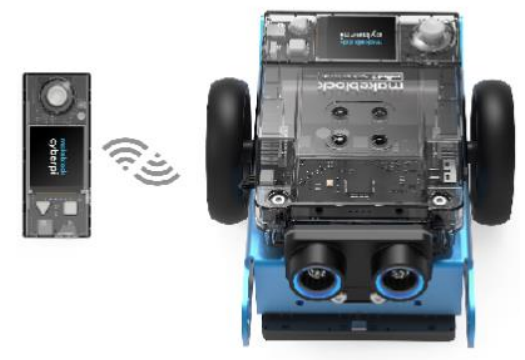
{{@12107#bkmrk-ejemplos-mbot2-pere-}}
Para este proyecto hemos de cargar dos CyberPy.
CODIGO EN EL CYBERPI RECEPTOR MONTADO CON MBOT2
https://planet.mblock.cc/project/projectshare/75521148632451
HayEn queel ponerCyberpi ponemos este programa, los dosverdes Cyberpisestán en la mismasección WifiIoT (SSID y contraseña):
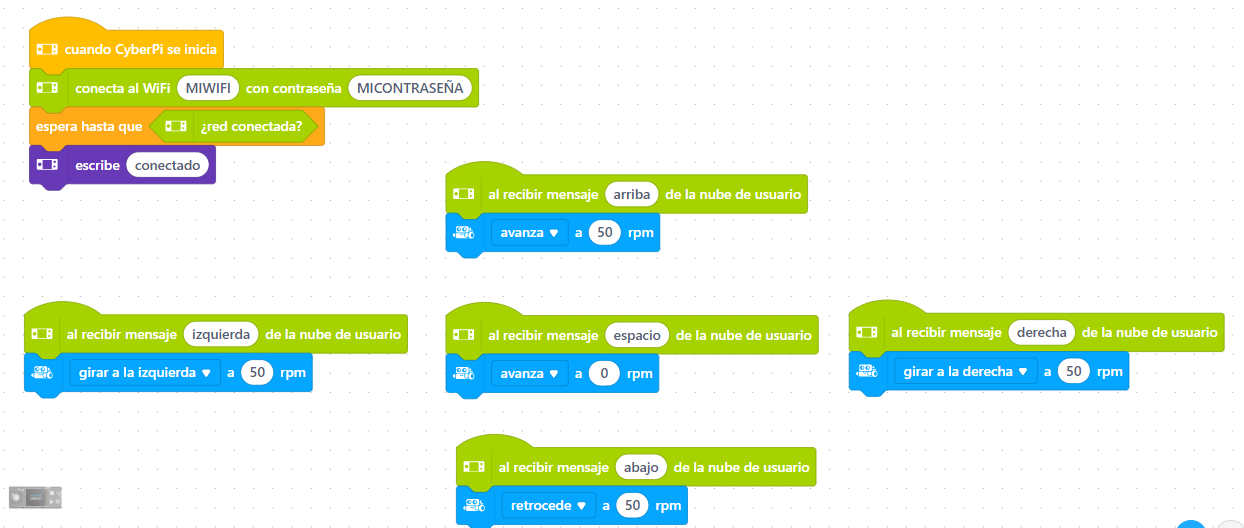
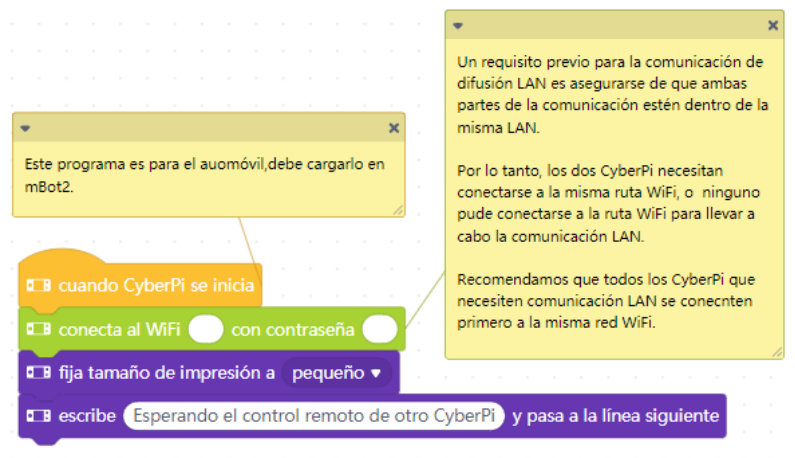
{{@12107#bkmrk-ejemplos-mbot2-pere-}}
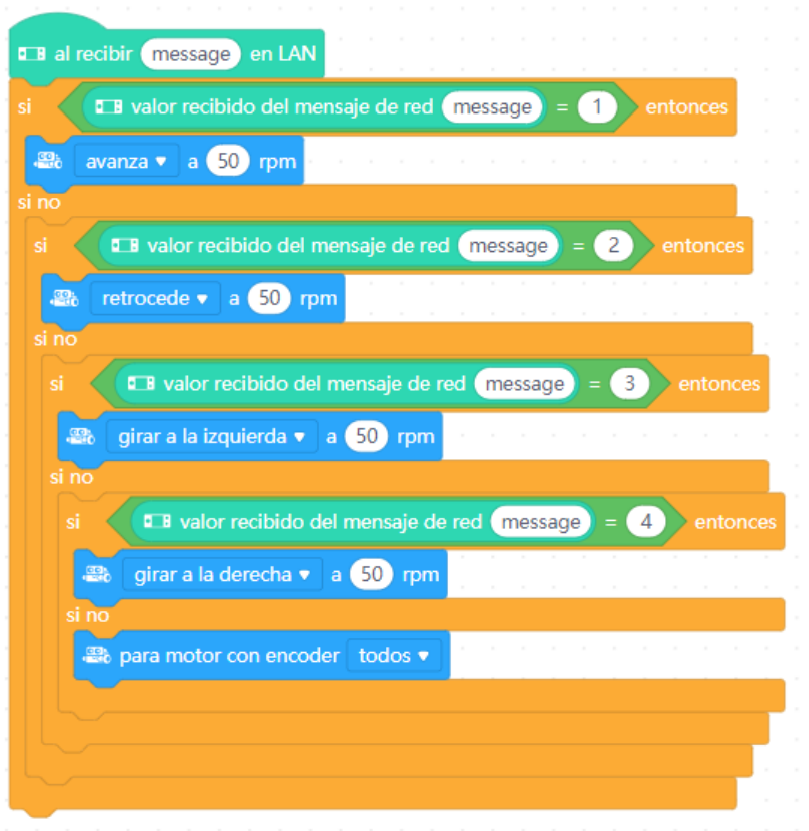
{{@12107#bkmrk-ejemplos-mbot2-pere-}}
Y en el Sprite (oso panda) ponemos esta extensión :
CODIGO EN EL CYBERPI QUE HARÁ DE CONTROL REMOTO
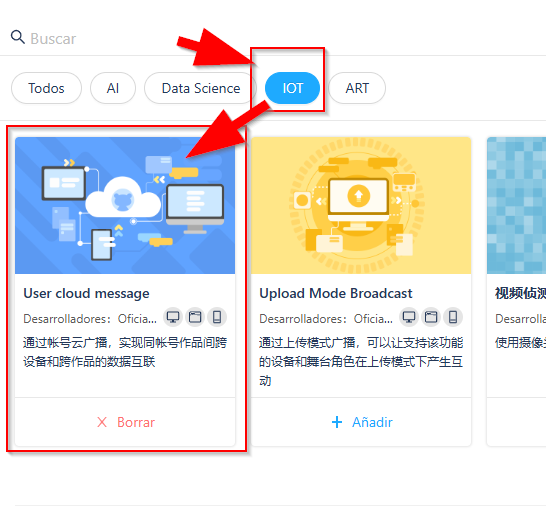
Y ponemos este programa
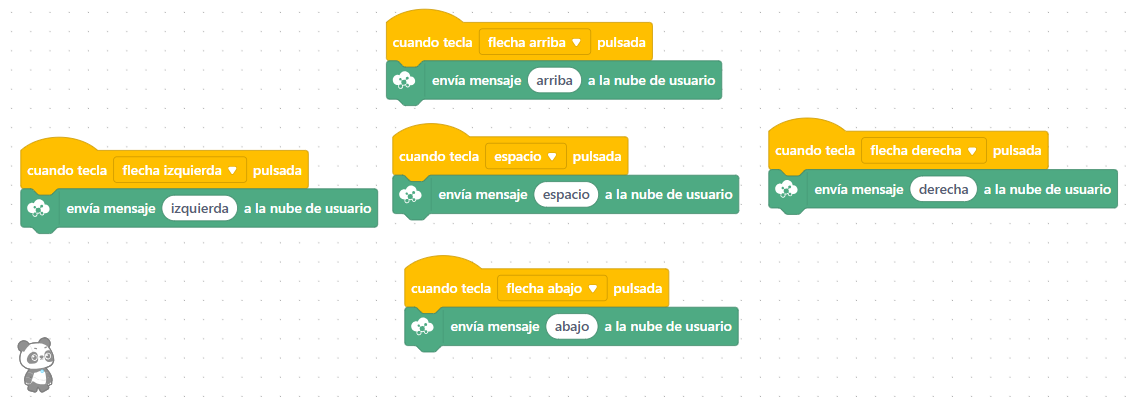
https://planet.mblock.cc/project/75522138632451
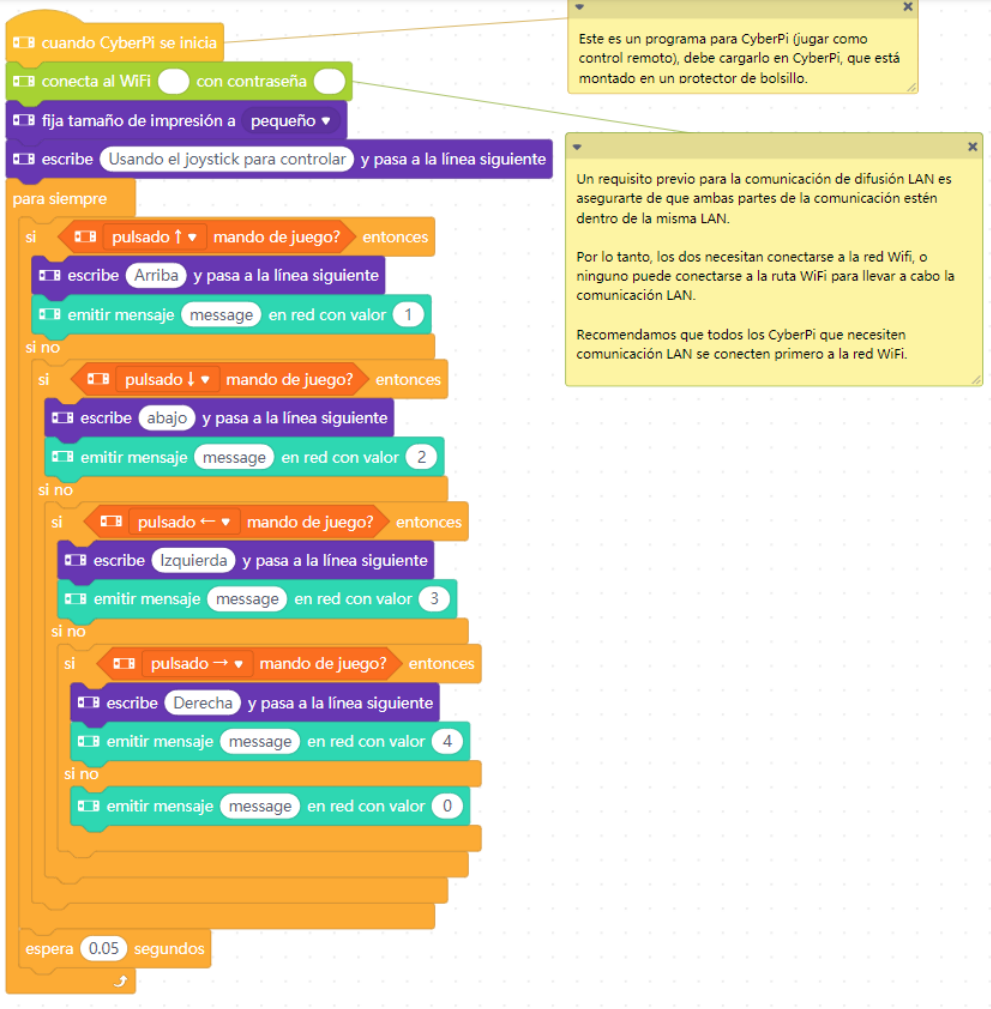
{{@12107#bkmrk-ejemplos-mbot2-pere-}}
RESULTADO
El contenido de esta página es de {{@12107#bkmrk-pere-manel-verdugo-z}}